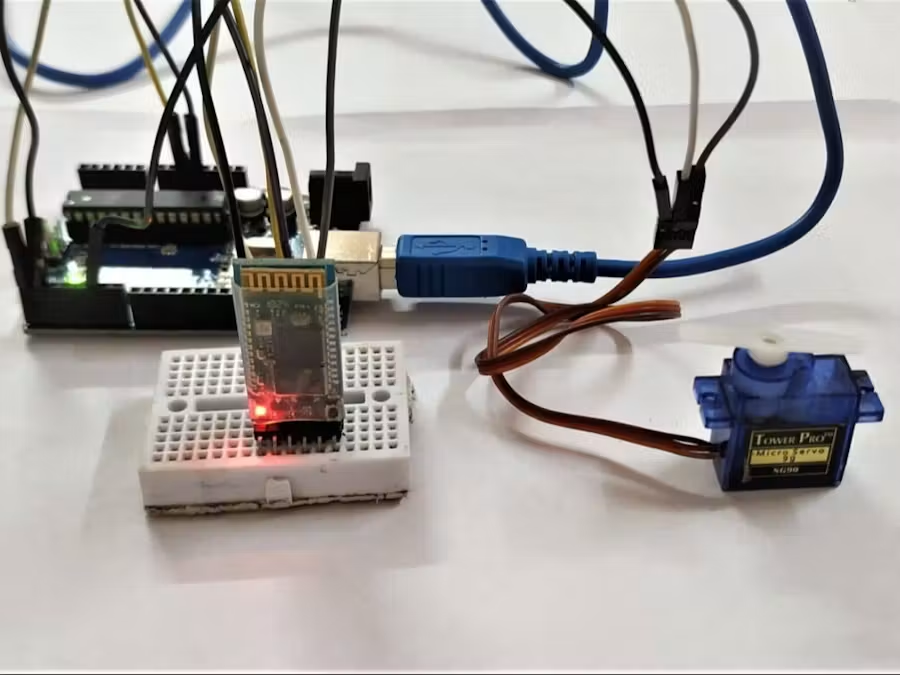
Mengendalikan Motor Servo Menggunakan Bluetooth dan Arduino
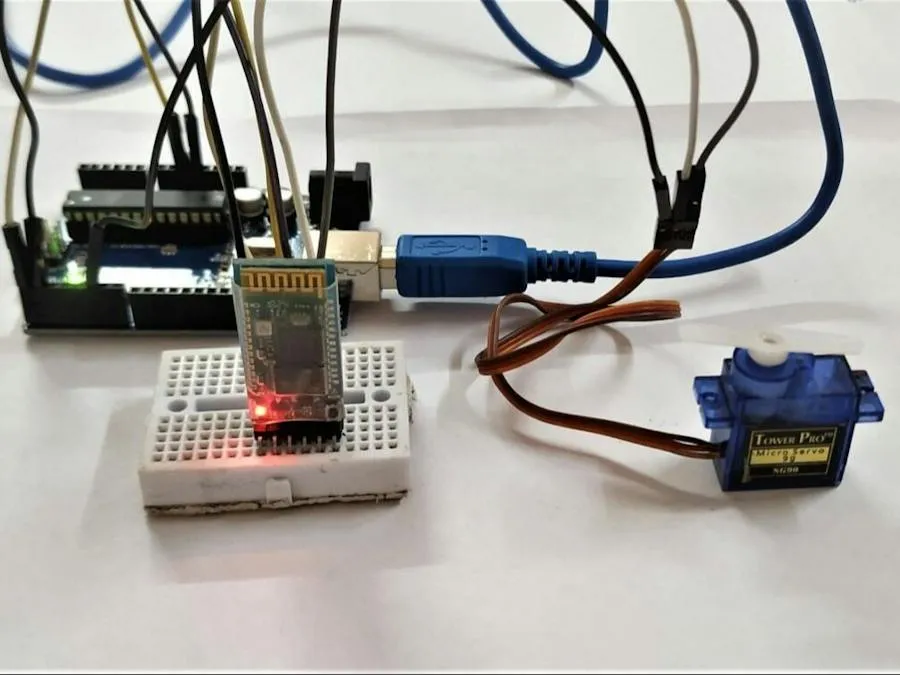
Ringkasan Proyek
Proyek ini memungkinkan pengguna mengendalikan posisi motor servo secara nirkabel melalui smartphone Android menggunakan Bluetooth. Aplikasi menyediakan slider untuk mengatur sudut servo serta tombol pilihan 0°, 90°, dan 180°. Perintah dikirim melalui modul HC-05 dan diproses oleh Arduino Uno untuk menggerakkan motor servo.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Komponen Perangkat Keras
- Arduino Uno – 1 buah
- HC-05 Bluetooth Module – 1 buah
- SG90 Micro Servo Motor – 1 buah
- Kabel jumper – 1 set
- Breadboard – 1 buah (opsional)
- Sumber daya USB atau battery pack – sesuai kebutuhan
- Smartphone Android – 1 buah
Perangkat Lunak
- Arduino IDE
- Servo Library – untuk mengendalikan posisi motor servo
- Aplikasi Bluetooth Controller atau Bluetooth Terminal pada Android
- MIT App Inventor – untuk membuat aplikasi pengendali Bluetooth khusus
Komponen Tambahan
- Resistor 1 kOhm dan 2 kOhm atau rangkaian voltage divider yang sesuai untuk jalur RX HC-05.
Catatan: Daftar hardware pada bagian Things Used di Hackster mencantumkan Arduino Uno, SG90 Micro Servo, dan kabel jumper. HC-05, breadboard, sumber daya, serta smartphone disebutkan pada bagian penjelasan proyek. Resistor 1 kOhm dan 2 kOhm merupakan contoh untuk melindungi pin RX HC-05 dari sinyal 5V Arduino.
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
1. Siapkan Komponen
Siapkan Arduino Uno, modul Bluetooth HC-05, motor servo SG90, kabel jumper, smartphone Android, dan sumber daya yang sesuai. Breadboard dapat digunakan untuk mempermudah penyusunan rangkaian.
2. Kenali Modul Bluetooth HC-05
Modul HC-05 digunakan untuk menerima perintah dari smartphone dan meneruskannya ke Arduino melalui komunikasi serial. Modul ini memiliki pin VCC, GND, TX, dan RX.
3. Hubungkan HC-05 ke Arduino
Hubungkan VCC HC-05 ke 5V Arduino dan GND ke GND. Hubungkan TX HC-05 ke pin RX Arduino (pin 0), kemudian hubungkan RX HC-05 ke pin TX Arduino (pin 1) melalui voltage divider atau rangkaian resistor yang sesuai.
4. Perhatikan Tegangan HC-05
Pin RX pada HC-05 umumnya menggunakan level logika 3,3V. Oleh karena itu, sinyal TX Arduino yang memiliki level logika 5V perlu diturunkan sebelum masuk ke RX HC-05. Gunakan voltage divider dengan nilai resistor yang sesuai untuk melindungi modul.
5. Hubungkan Motor Servo
Hubungkan kabel merah motor servo ke 5V atau sumber daya eksternal yang sesuai. Hubungkan kabel cokelat atau hitam ke GND. Hubungkan kabel oranye atau kuning sebagai sinyal ke pin digital 9 Arduino.
6. Periksa Rangkaian
Periksa kembali koneksi HC-05, motor servo, jalur daya, dan GND. Jika menggunakan sumber daya eksternal untuk servo, pastikan GND sumber daya tersebut terhubung dengan GND Arduino.
7. Masukkan Program Arduino
Buka Arduino IDE dan masukkan kode program pada bagian Code. Program menggunakan Servo Library untuk mengatur posisi motor servo serta komunikasi Serial dengan Baud Rate 9600 untuk menerima perintah Bluetooth.
8. Unggah Program
Pilih Arduino Uno sebagai board dan port yang sesuai. Lepaskan sementara koneksi HC-05 dari pin RX dan TX Arduino saat proses upload melalui USB untuk menghindari gangguan komunikasi serial. Setelah upload selesai, hubungkan kembali modul Bluetooth.
9. Pasangkan Smartphone dengan HC-05
Aktifkan Bluetooth pada smartphone Android. Cari perangkat HC-05 dan lakukan pairing. Jika diminta memasukkan PIN, gunakan PIN yang telah dikonfigurasi pada modul. PIN bawaan dapat berbeda tergantung konfigurasi perangkat.
10. Buka Aplikasi Pengendali
Buka aplikasi Bluetooth Controller atau Bluetooth Terminal pada smartphone. Jika menggunakan aplikasi khusus dari MIT App Inventor, pastikan aplikasi telah dikonfigurasi untuk mengirimkan nilai sudut servo melalui Bluetooth.
11. Atur Posisi Servo Menggunakan Slider
Gunakan slider pada aplikasi untuk menentukan sudut motor servo. Nilai yang dikirimkan ke Arduino berupa angka yang mewakili posisi sudut. Arduino membaca angka tersebut dan mengirimkannya ke motor servo melalui fungsi servo.write().
12. Uji Tombol Sudut
Coba tombol 0°, 90°, dan 180° pada aplikasi. Setiap tombol mengirimkan nilai sudut yang berbeda ke Arduino. Servo kemudian bergerak menuju posisi yang diperintahkan.
13. Amati Hasil
Perhatikan perubahan posisi motor servo ketika slider digeser atau tombol sudut ditekan. Uji beberapa nilai sudut untuk memastikan komunikasi Bluetooth dan pengendalian servo berjalan dengan baik.
14. Akhiri Koneksi
Setelah selesai melakukan pengujian, putuskan koneksi Bluetooth melalui aplikasi dan matikan sumber daya rangkaian jika tidak digunakan.
Catatan penting: Modul HC-05 menggunakan komunikasi Bluetooth Classic, bukan Bluetooth Low Energy. Kode menggunakan Serial hardware pada pin 0 dan 1 Arduino Uno. Karena itu, koneksi Bluetooth harus dilepas sementara ketika mengunggah program melalui USB.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!