Mengendalikan Rotasi Motor Servo dengan Arduino
Ringkasan Proyek
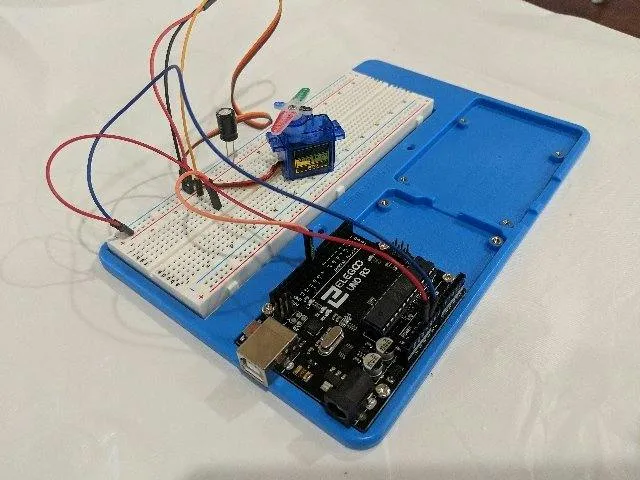
Pelajari cara mengendalikan motor servo SG90 menggunakan Arduino Uno melalui dua metode, yaitu pengaturan sudut dan pengaturan lebar pulsa. Proyek ini memperlihatkan gerakan servo dari 0° hingga 180°, kembali ke posisi tengah, serta penggunaan kapasitor dan sumber daya eksternal untuk membantu menjaga kestabilan suplai daya motor.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Komponen Perangkat Keras
- Arduino Uno Rev3 – 1 buah
- SG90 Micro Servo Motor – 1 buah
- Elegoo DuPont connection wires – 1 set
- Elegoo Breadboard – 1 buah, ukuran bebas
- Baseplate – 1 buah
Komponen Tambahan untuk Pengembangan Rangkaian
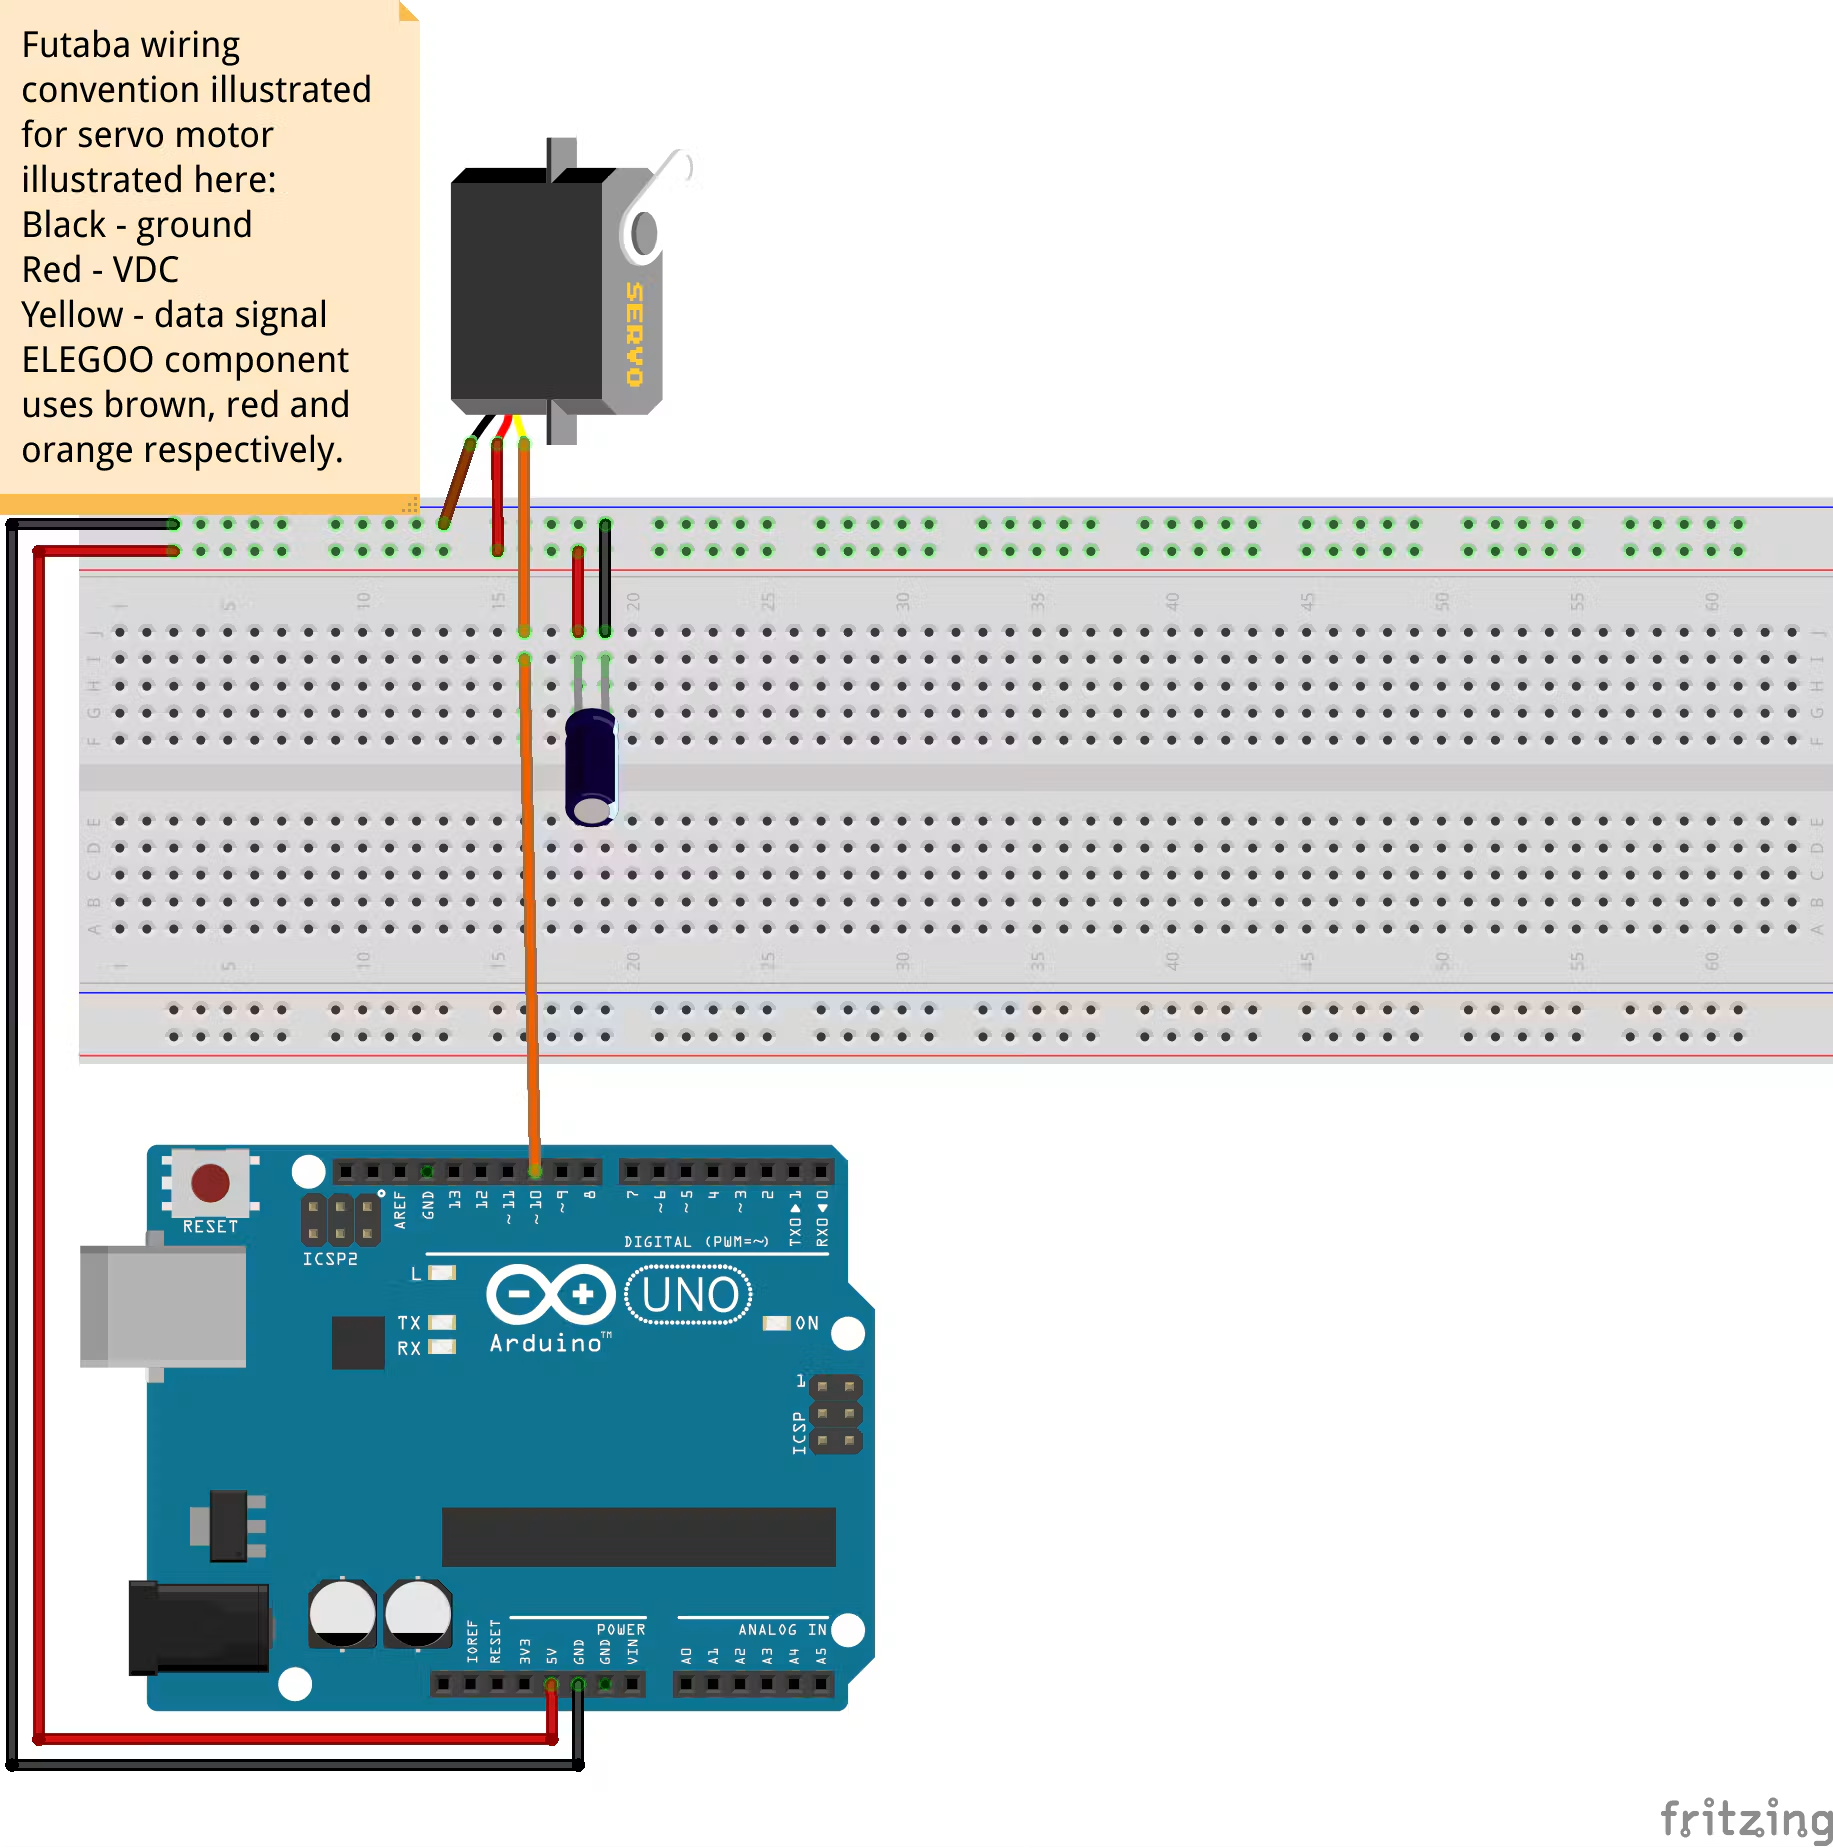
- Kapasitor elektrolit 470 µF – 1 buah, untuk membantu meredam lonjakan arus pada saat servo mulai bergerak
- Sumber daya eksternal untuk motor servo – opsional
Perangkat Lunak
- Arduino IDE
- Servo Library – library Arduino untuk mengendalikan posisi motor servo
Catatan: Arduino Uno Rev3, SG90 Micro Servo, kabel DuPont, breadboard, dan baseplate tercantum pada daftar hardware proyek. Kapasitor 470 µF dan sumber daya eksternal dijelaskan sebagai pilihan pengembangan rangkaian, bukan komponen wajib pada setiap konfigurasi.
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
1. Siapkan Komponen
Siapkan Arduino Uno Rev3, motor servo SG90, kabel jumper DuPont, breadboard, dan baseplate. Siapkan juga kapasitor elektrolit 470 µF atau sumber daya eksternal jika ingin mencoba konfigurasi daya tambahan.
2. Kenali Kabel Motor Servo
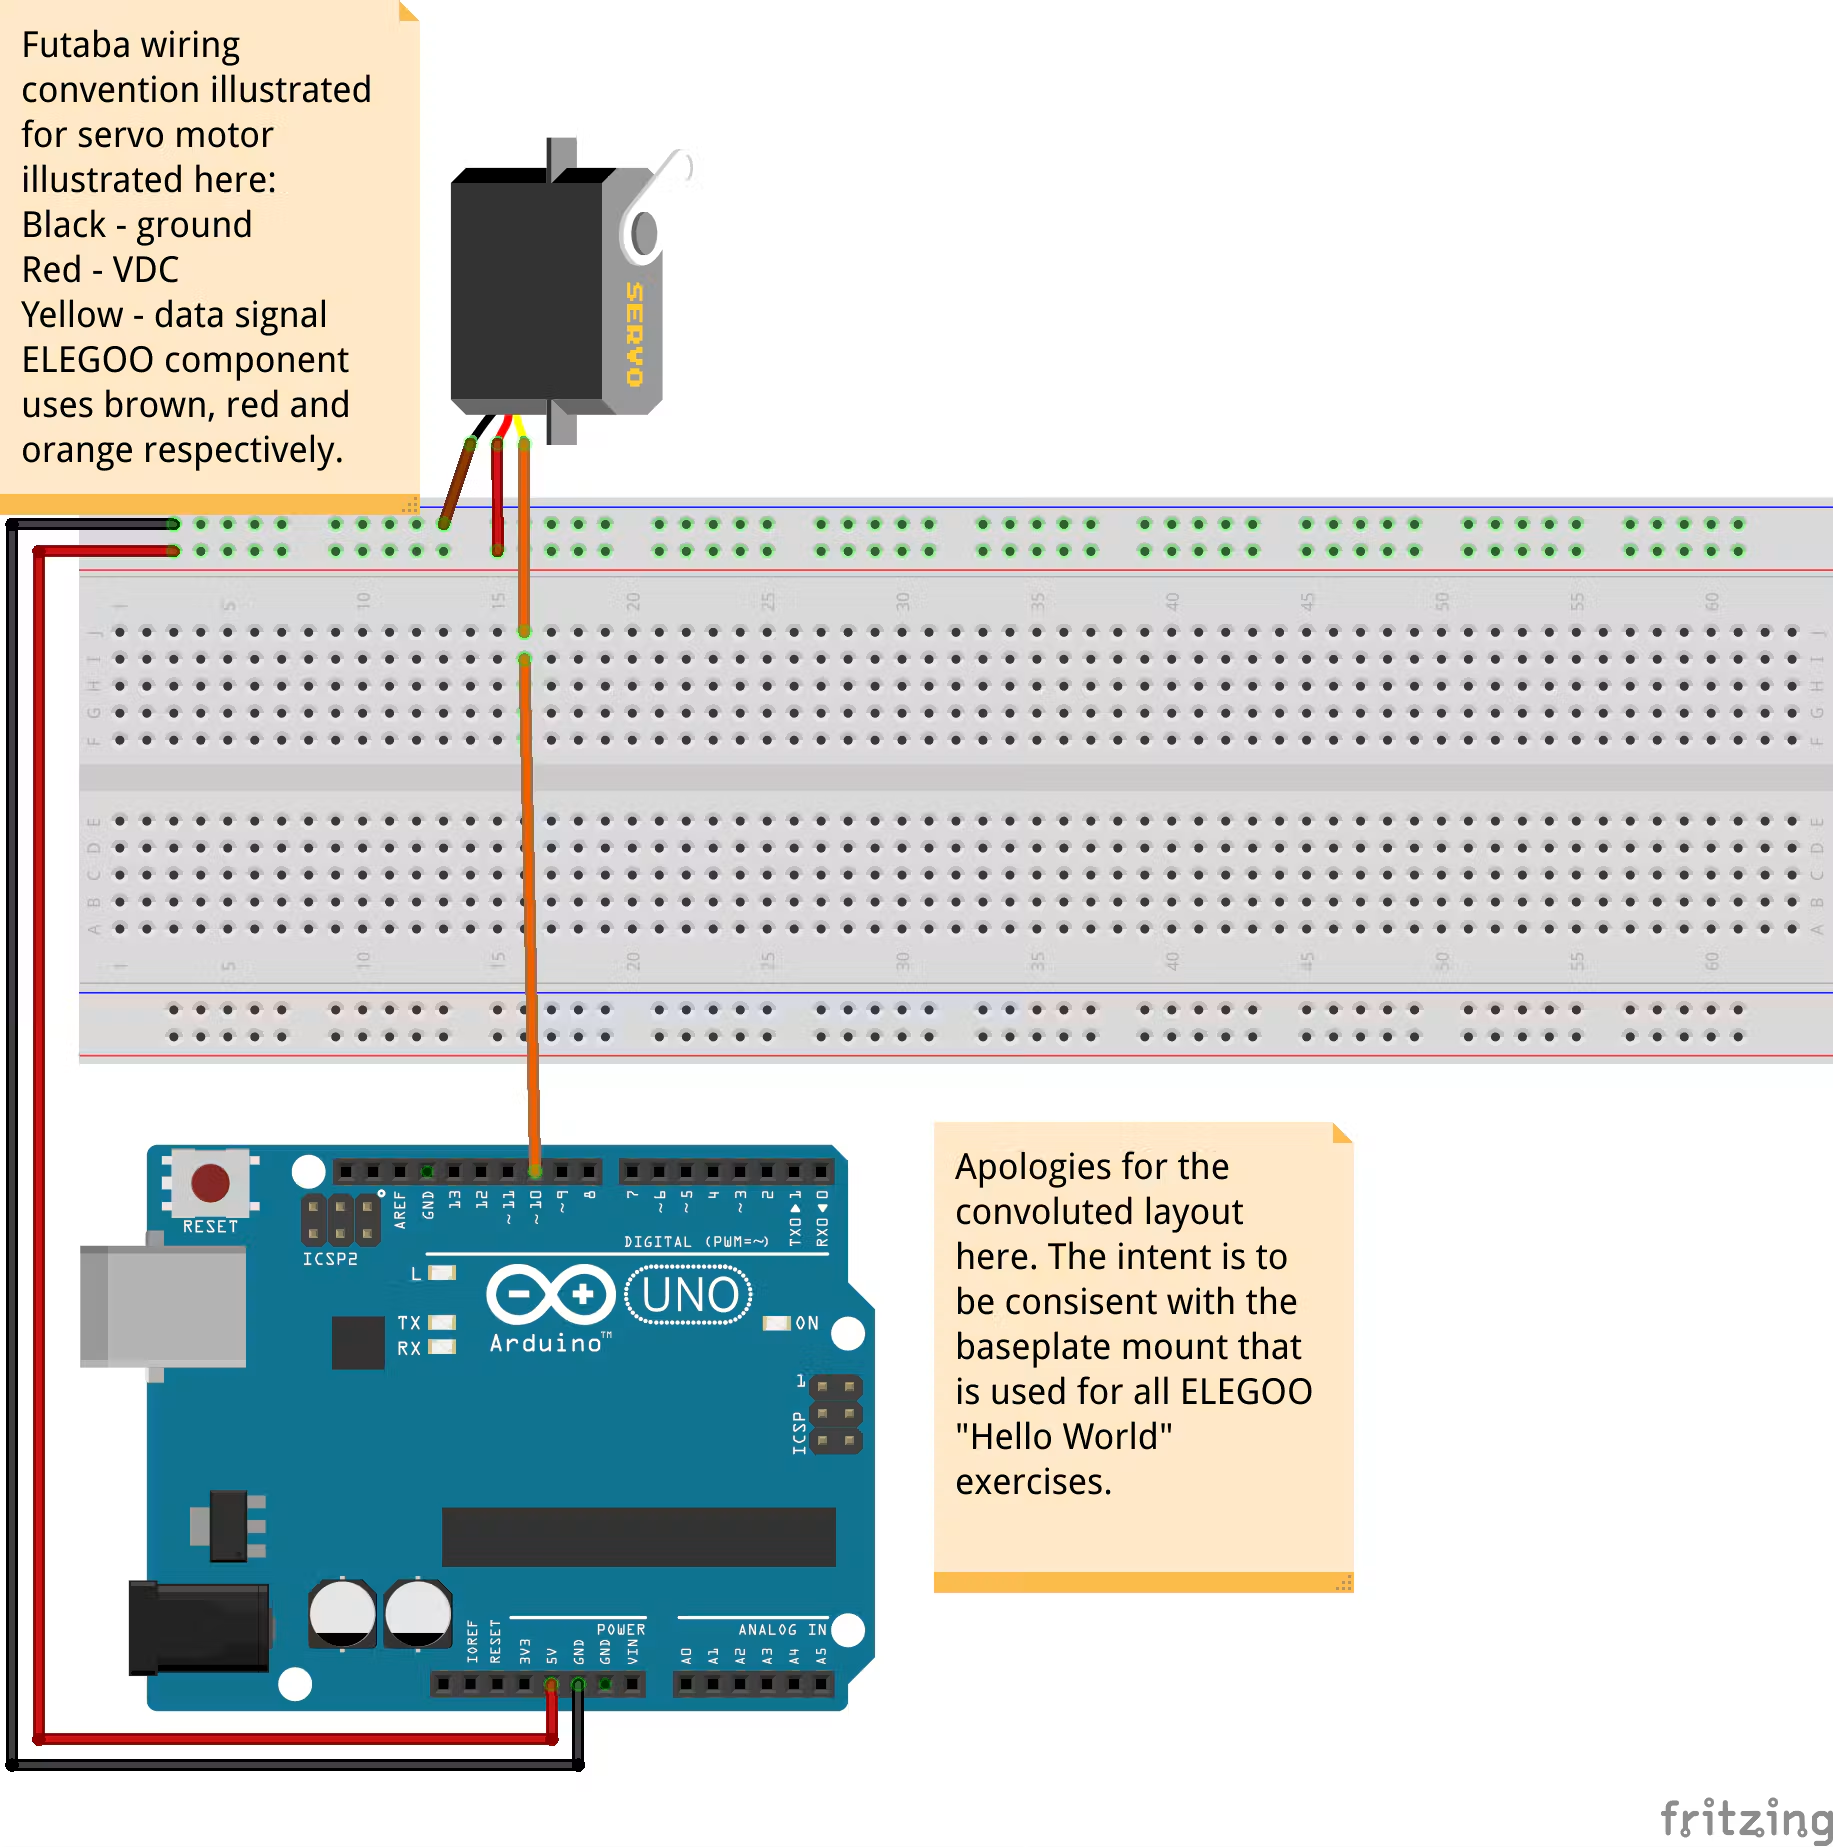
Motor servo SG90 umumnya memiliki tiga kabel dengan fungsi berbeda. Kabel merah digunakan untuk VCC, kabel hitam atau cokelat untuk GND, sedangkan kabel kuning atau oranye untuk sinyal. Periksa kembali warna kabel pada motor yang digunakan.
3. Hubungkan Motor Servo ke Arduino
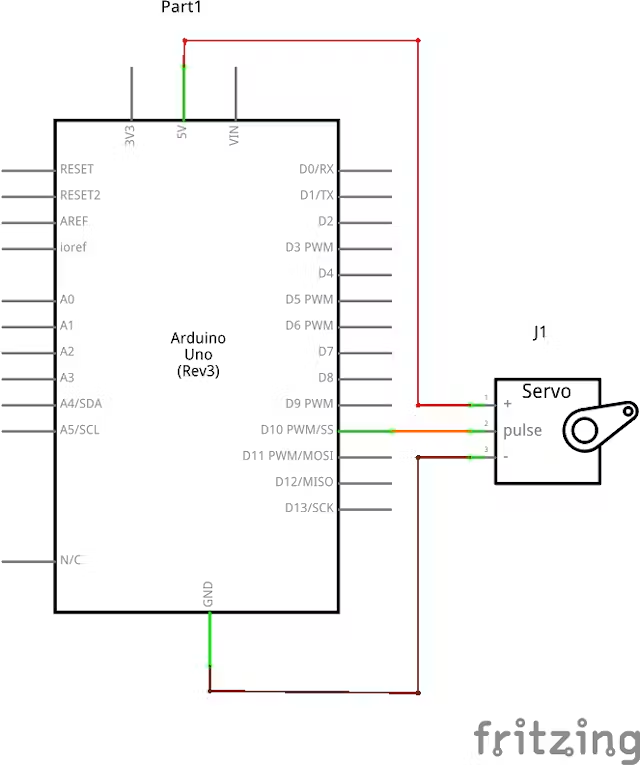
Hubungkan kabel sinyal servo ke pin digital 9 Arduino Uno. Hubungkan kabel VCC ke sumber tegangan yang sesuai dan kabel GND ke GND Arduino. Pastikan semua koneksi terpasang dengan benar.
4. Pilih Konfigurasi Sumber Daya
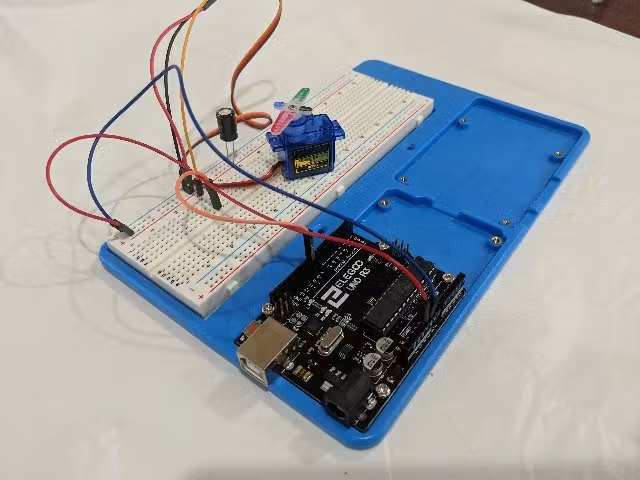
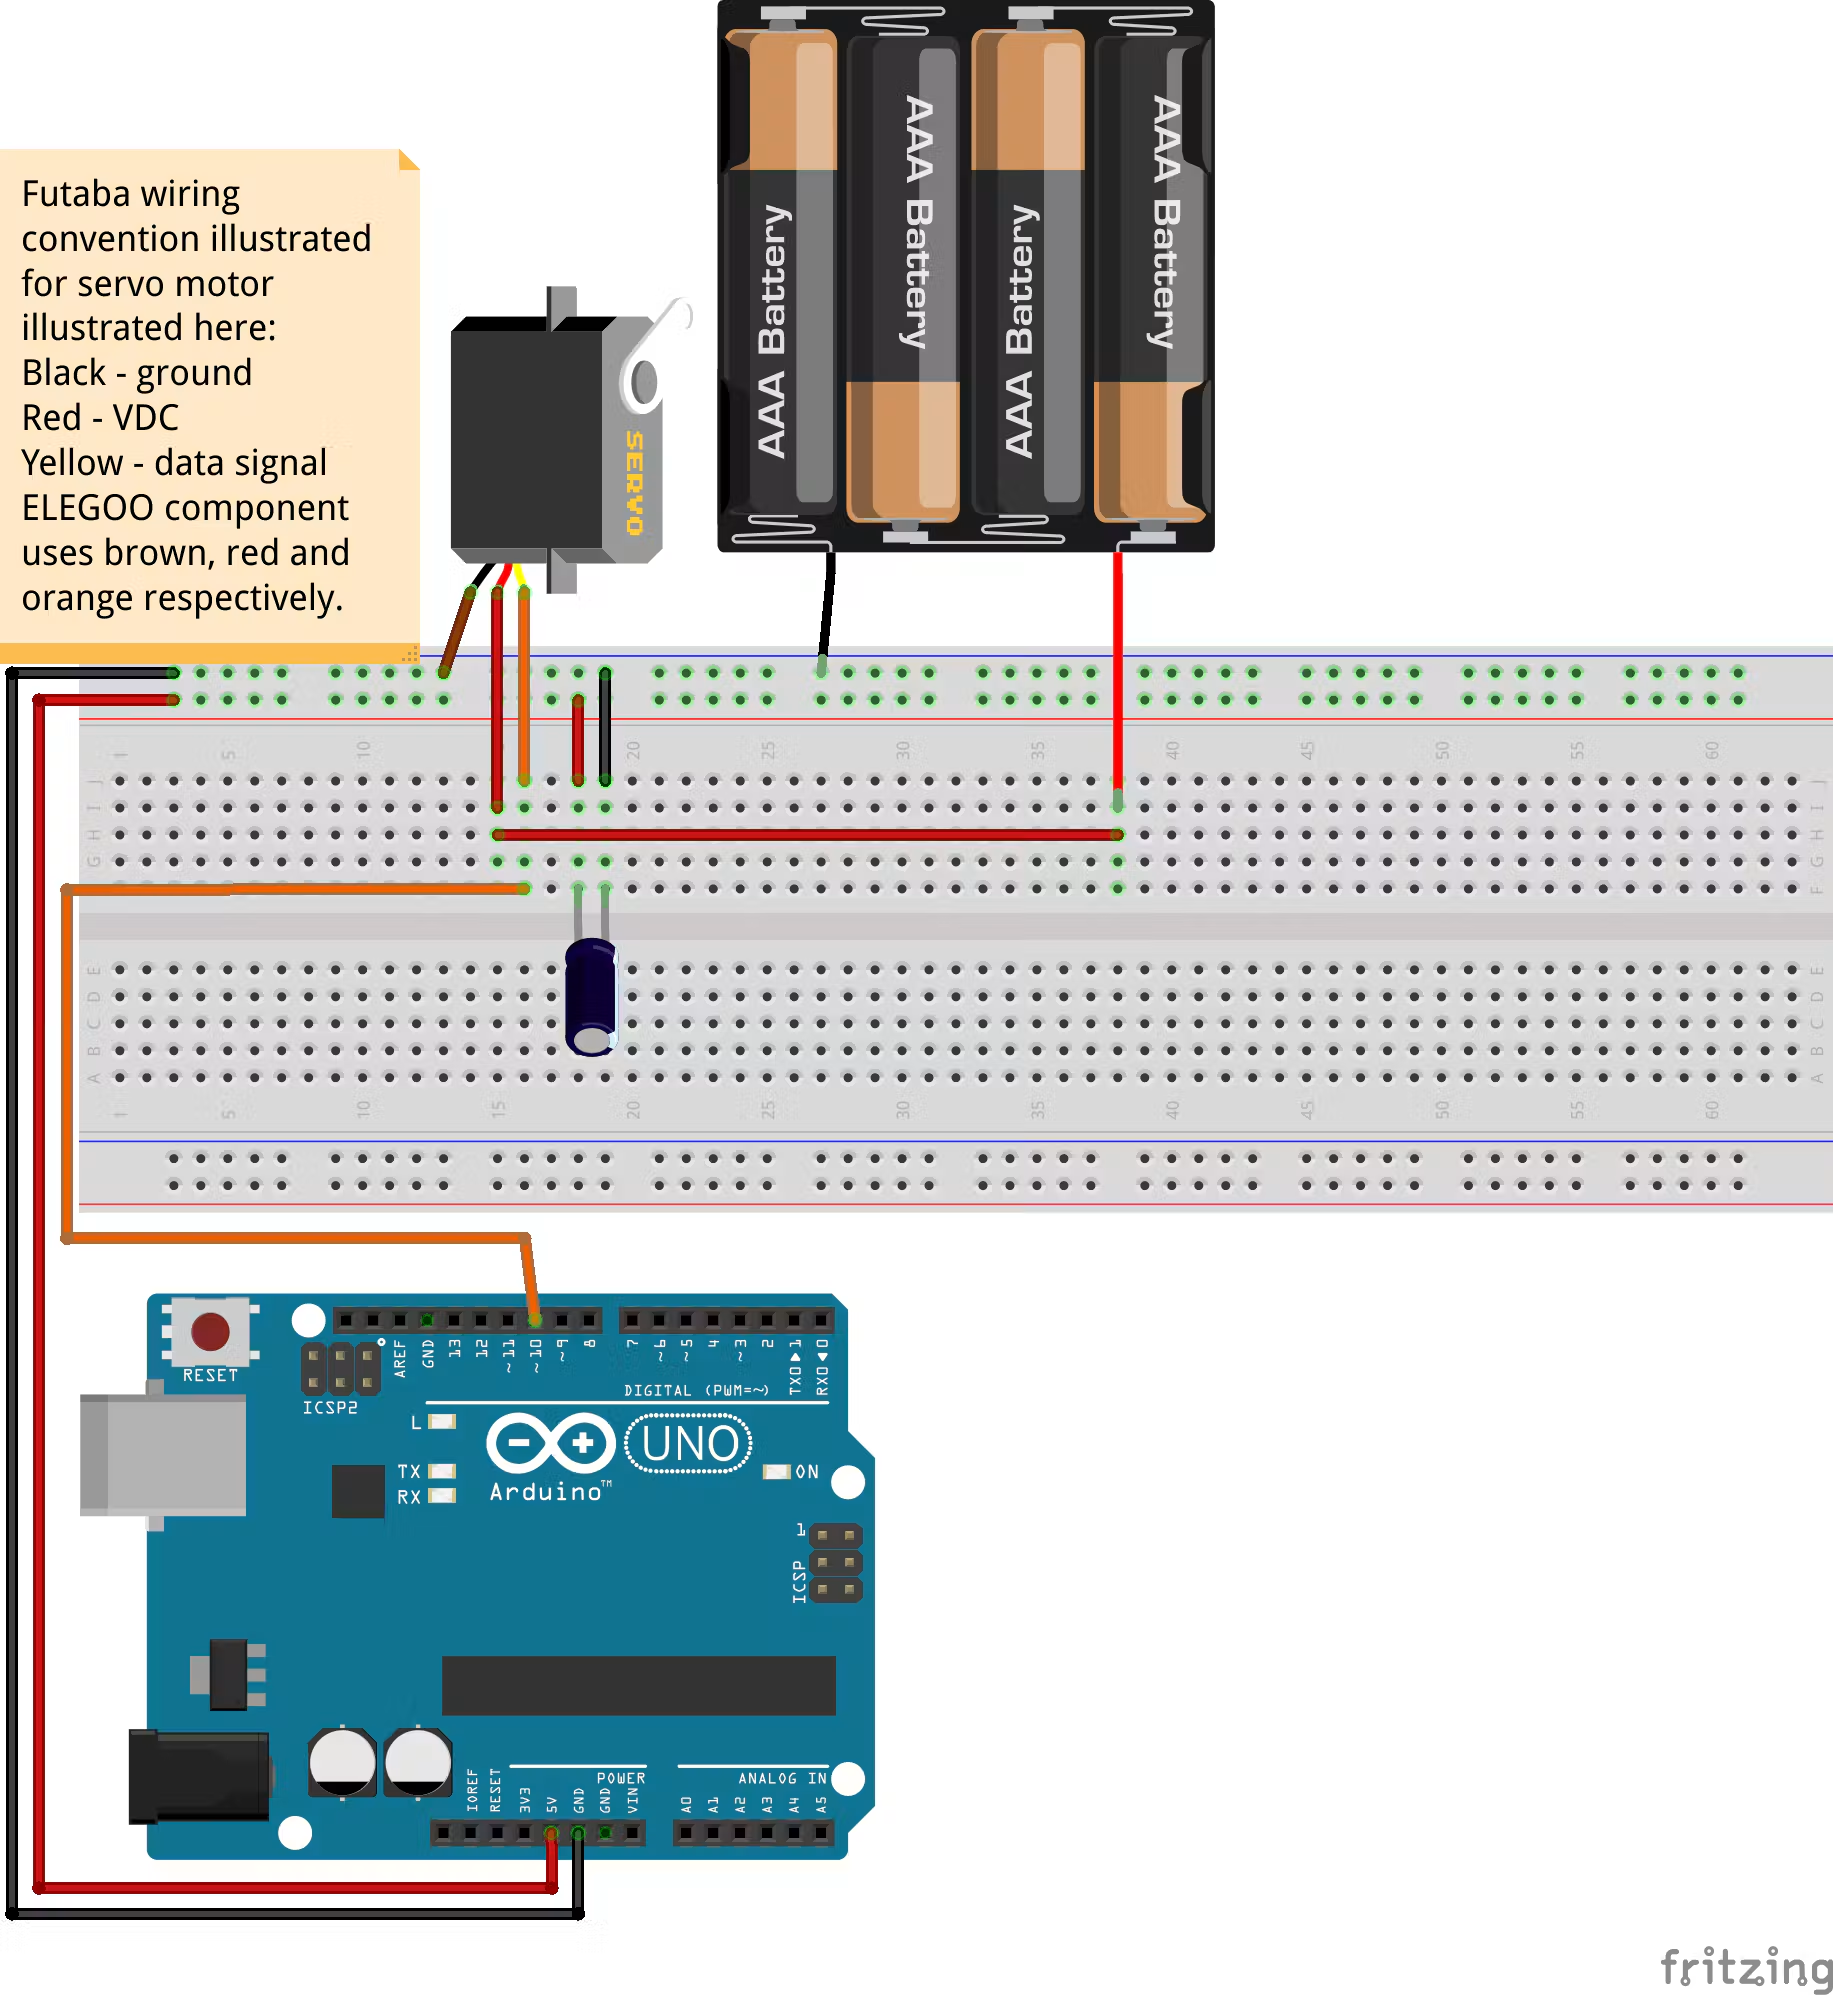
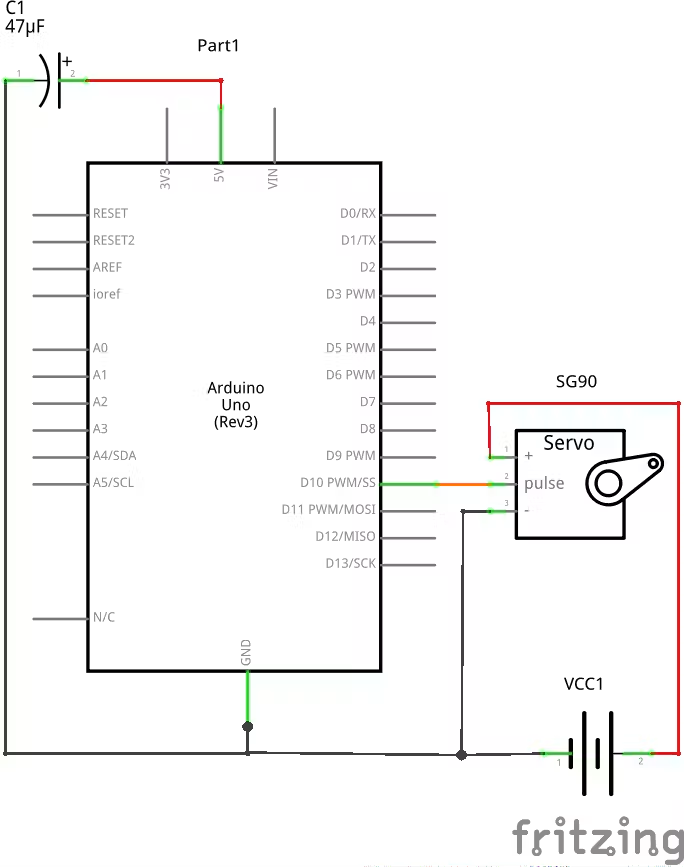
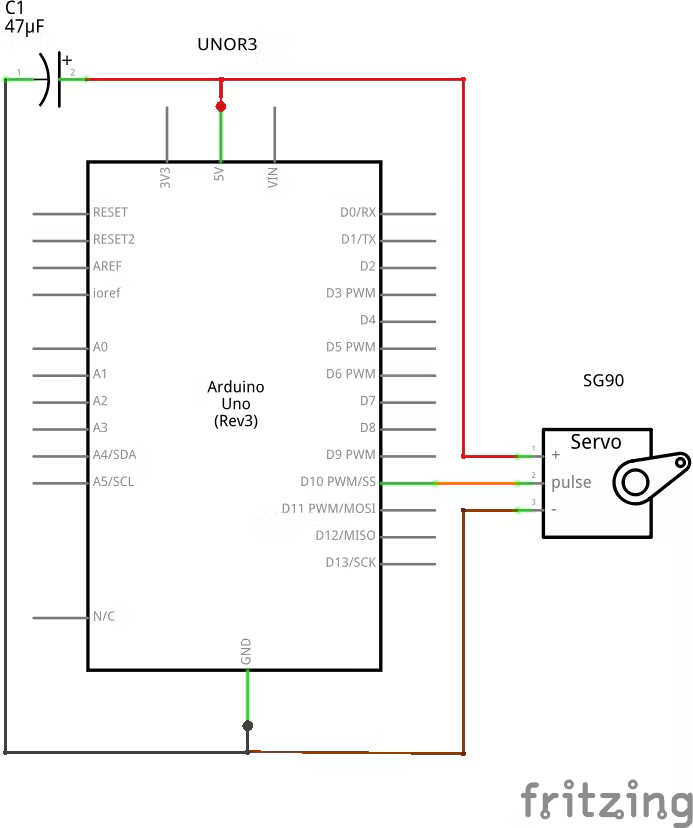
Proyek ini memperlihatkan tiga pilihan konfigurasi daya. Pertama, servo mendapatkan daya langsung dari board Arduino. Kedua, tambahkan kapasitor elektrolit 470 µF di antara VCC dan GND untuk membantu meredam lonjakan arus. Ketiga, gunakan sumber daya terpisah untuk servo dengan tetap menghubungkan GND sumber daya servo dan GND Arduino secara bersama.
5. Periksa Rangkaian
Periksa kembali jalur VCC, GND, dan sinyal servo. Jika menggunakan sumber daya eksternal, pastikan ground kedua sumber daya terhubung bersama. Perhatikan polaritas kapasitor sebelum memasangnya.
6. Siapkan Program
Buka Arduino IDE dan pastikan Servo Library tersedia. Masukkan kode program pada bagian Code. Program ini menggunakan fungsi attach(), detach(), write(), writeMicroseconds(), dan read() untuk menguji berbagai kemampuan pengendalian servo.
7. Hubungkan Servo ke Program
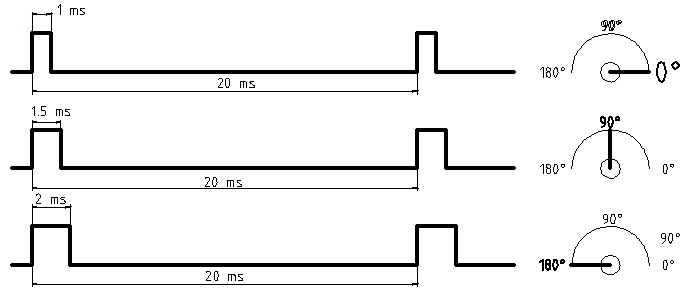
Program menggunakan pin digital 9 sebagai pin sinyal servo. Pada fungsi setup(), servo dihubungkan dengan batas lebar pulsa minimum 1000 mikrodetik dan maksimum 2000 mikrodetik.
8. Uji Posisi Tengah
Ketika program mulai berjalan, servo diarahkan ke posisi tengah, yaitu 90°. Program juga mengirimkan perintah lebar pulsa 1500 mikrodetik untuk mengatur posisi tengah tersebut.
9. Uji Gerakan Berdasarkan Sudut
Servo bergerak dari 0° hingga 180° dengan kenaikan 1° setiap langkah. Setelah mencapai 180°, servo kembali bergerak menuju 0°. Setiap perubahan posisi diberi jeda 100 milidetik agar pergerakannya dapat diamati.
10. Uji Gerakan Berdasarkan Lebar Pulsa
Program juga menguji pengendalian servo menggunakan fungsi writeMicroseconds(). Lebar pulsa dinaikkan dari 1000 hingga 2000 mikrodetik, kemudian diturunkan kembali. Setiap perubahan diberi jeda 5 milidetik.
11. Amati Hasil
Perhatikan perbedaan kedua metode pengendalian. Metode pertama menggunakan nilai sudut dalam derajat, sedangkan metode kedua menggunakan nilai lebar pulsa dalam mikrodetik. Setelah setiap pengujian, servo kembali ke posisi tengah sebelum melanjutkan pengujian berikutnya.
Catatan keselamatan rangkaian: Motor servo dapat menarik arus sesaat yang cukup besar. Jika Arduino mengalami reset atau servo bergerak tidak stabil, pertimbangkan penggunaan sumber daya eksternal yang sesuai. Pastikan GND sumber daya eksternal dan GND Arduino terhubung bersama.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!