Lily∞Bot: Robot Penghindar Rintangan dengan Crickit dan Circuit Playground Express
Ringkasan Proyek
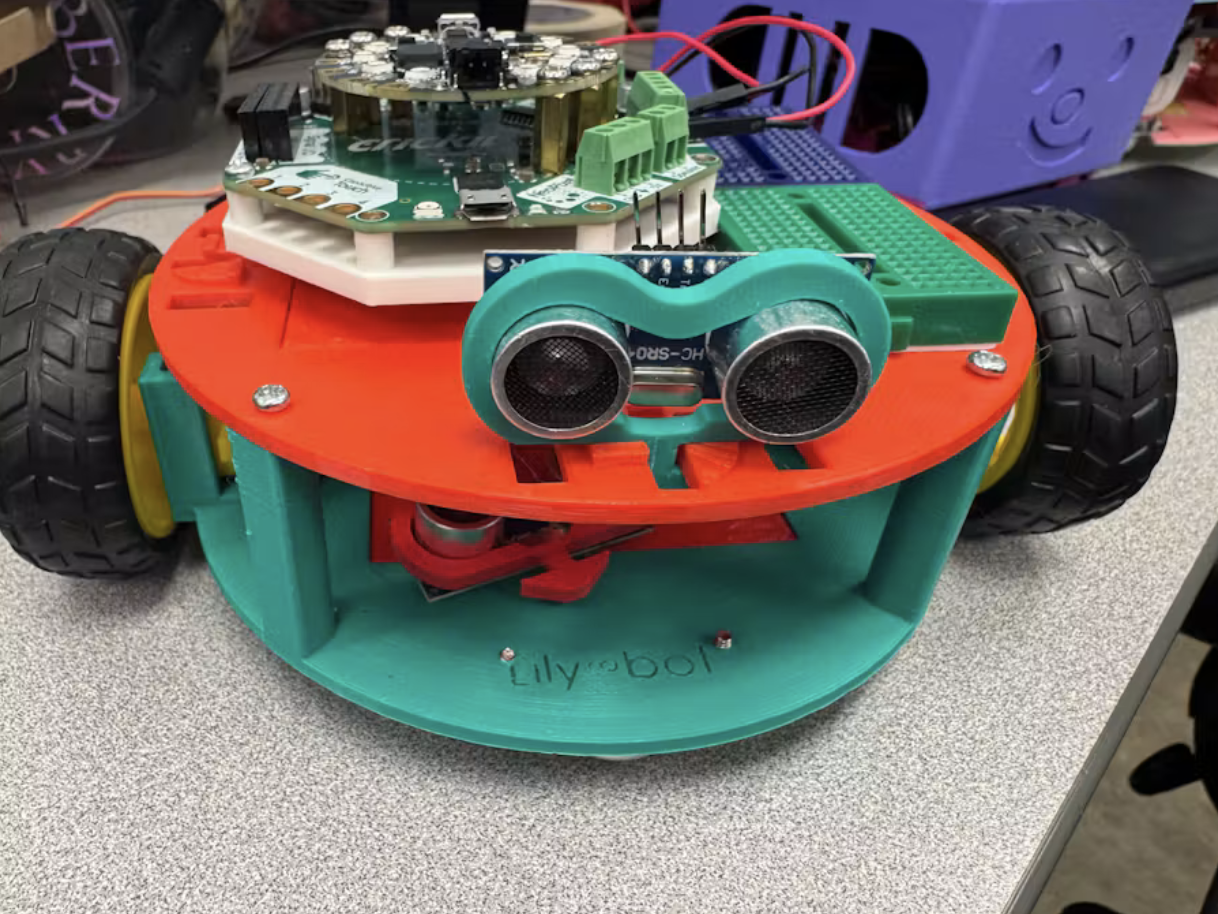
Lily∞Bot adalah robot edukasi modular berbasis 3D printing yang dirancang untuk bergerak secara mandiri dan menghindari rintangan menggunakan sensor ultrasonik 3.3V. Robot ini menggunakan Adafruit Circuit Playground Express sebagai pengendali utama dan Crickit sebagai driver motor untuk menggerakkan dua motor DC. Pemrogramannya menggunakan Adafruit MakeCode sehingga cocok untuk anak-anak dan pemula yang ingin belajar robotika, sensor, elektronika, dan pemrograman visual.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Daftar Komponen & Perangkat Keras
- 1x Adafruit Circuit Playground Express (Mikrokontroler utama untuk membaca sensor dan menjalankan program robot).
- 1x Adafruit Crickit (Modul driver dan pengendali motor serta antarmuka elektronik).
- 1x Lily∞Bot Robot Kit (Rangka robot modular beserta komponen elektronik dan bagian mekanis).
- 1x 3.3V Ultrasonic Distance Sensor RCW-1601 (Sensor sonar untuk mengukur jarak dan mendeteksi rintangan di depan robot).
- 2x DC Motor TT (Motor penggerak roda kanan dan kiri).
- 2x Roda Robot (Roda yang dipasang pada motor DC).
- 1x Caster Wheel (Roda bebas untuk membantu keseimbangan dan pergerakan robot).
- 1x Battery Holder 4xAA dengan DC Plug (Tempat baterai untuk menyuplai daya ke Crickit; dokumentasi juga menjelaskan opsi battery pack 3xAA).
- 1x Battery Holder Mount (Dudukan baterai yang dipasang pada chassis bawah).
- Male-Female Jumper Wires (Kabel untuk menghubungkan sensor dengan Crickit).
- Female-Alligator Wires (Kabel untuk menghubungkan pin Echo sensor ke Circuit Playground Express).
- 4x M3 7mm Panhead atau Flathead Screws (Sekrup untuk pemasangan caster wheel).
- 4x M3 Lock Washers dan 4x M3 Washers (Ring pengunci dan ring biasa untuk pemasangan caster wheel).
- M3 5mm Self-Tapping Panhead Screws, M3 Nuts dan M3 Washers (Perangkat pengikat chassis dan modul robot sesuai kebutuhan perakitan).
- Phillips Screwdriver dan Flathead Screwdriver (Obeng untuk memasang sekrup dan merakit bagian mekanis).
- 3D Printed Lily∞Bot Chassis dan Mounting Modules (Bagian rangka dan dudukan modular untuk baterai, Crickit, Circuit Playground Express, serta sensor sonar).
Perangkat Lunak
- Adafruit MakeCode (Platform pemrograman visual berbasis blok untuk membuat perilaku robot penghindar rintangan).
- MakeCode Circuit Playground Express Editor (Editor online untuk membuat, menguji, dan mengunduh program ke Circuit Playground Express).
- USB Cable (Kabel untuk menghubungkan Circuit Playground Express ke komputer saat mengunggah program).
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
Proyek ini mengembangkan Lily∞Bot, robot edukasi modular yang dapat bergerak dan menghindari rintangan secara otomatis. Robot menggunakan sensor ultrasonik untuk mendeteksi objek di depannya. Circuit Playground Express membaca sinyal sensor, kemudian Adafruit Crickit mengendalikan dua motor DC agar robot dapat bergerak. Pemrograman dilakukan menggunakan MakeCode sehingga cocok untuk pembelajaran robotika tingkat pemula.
Langkah 1: Merakit Rangka Dasar Lily∞Bot
Siapkan chassis atas dan bawah Lily∞Bot beserta motor, roda, caster wheel, dan komponen pengikat. Rakit robot dasar mengikuti panduan Lily∞Bot Version 2. Pada versi ini terdapat pembaruan pemasangan caster wheel agar posisinya sedikit lebih tinggi dari titik kontak roda TT. Siapkan sekrup M3 dan washer sesuai kebutuhan. Pastikan kedua motor terpasang kuat pada chassis.
Panduan robot dasar: https://www.hackster.io/berry123/lily-bot-version-2-open-source-robot-for-academics-ac6be4
Langkah 2: Memasang Caster Wheel
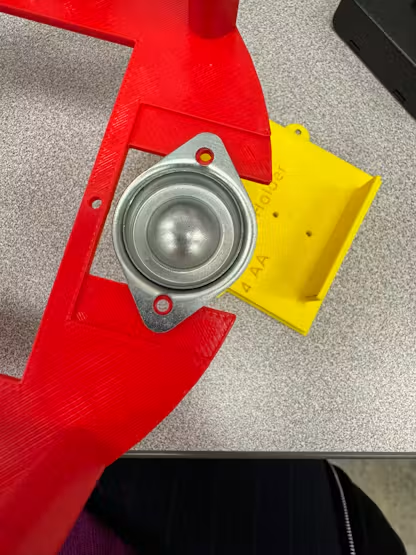
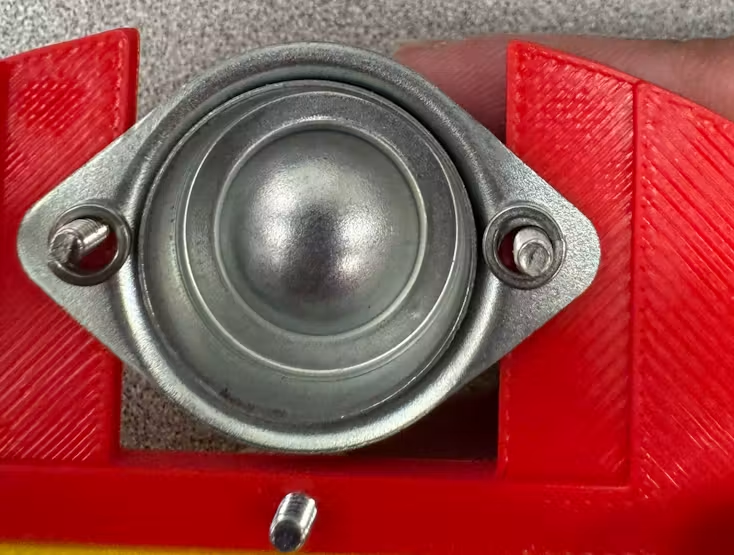
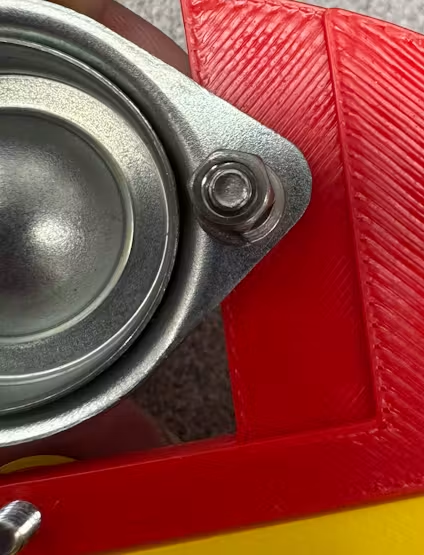
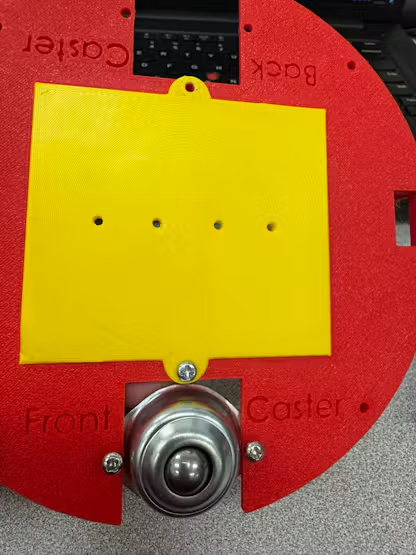
Letakkan caster wheel pada bagian atas chassis bawah, tepat di atas lubang pemasangan. Masukkan dua sekrup M3 7mm panhead atau flathead dari bagian bawah chassis. Pasang lock washer dan washer pada sisi atas sesuai posisi pemasangan. Gunakan obeng Phillips untuk mengencangkan sekrup. Ulangi proses pada lubang lainnya hingga caster wheel terpasang dengan kokoh. Caster wheel membantu robot menjaga keseimbangan saat bergerak.
Langkah 3: Memasang Dudukan dan Baterai
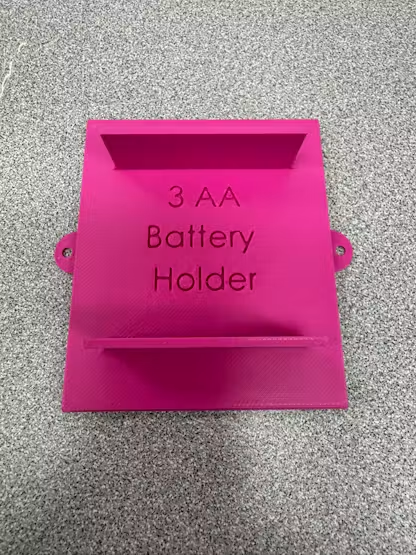
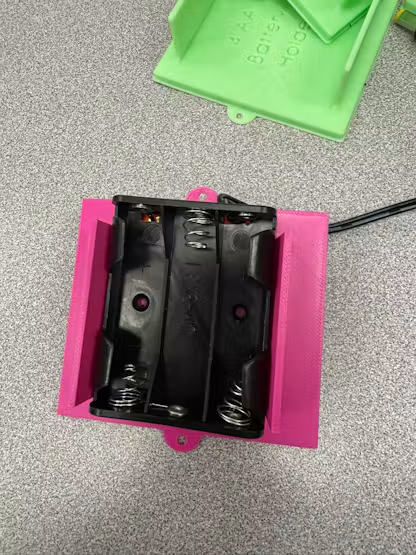
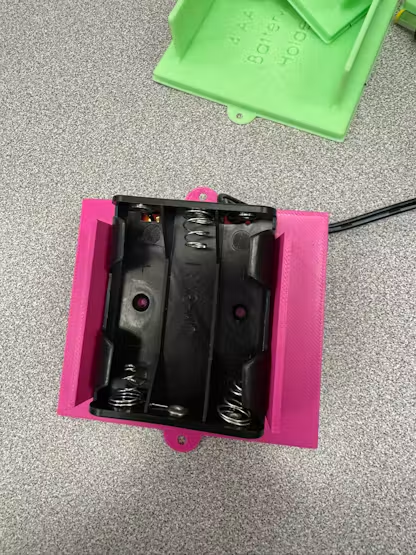
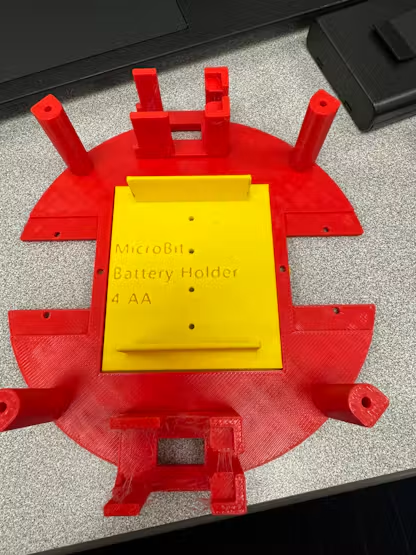
Pasang dudukan battery pack pada bagian bawah chassis menggunakan sekrup M3 yang sesuai. Masukkan baterai ke dalam battery holder setelah dudukan terpasang. Dokumentasi proyek mencantumkan battery holder 4xAA dengan DC plug sebagai komponen, sedangkan petunjuk perakitan menyebutkan penggunaan battery pack 3xAA. Circuit Playground Express dan Crickit dapat bekerja pada suplai sekitar 4–5V. Alternatif pengujian adalah menggunakan micro USB dari komputer. Pastikan tegangan dan polaritas catu daya sesuai spesifikasi perangkat.
Langkah 4: Memasang Circuit Playground Express dan Crickit
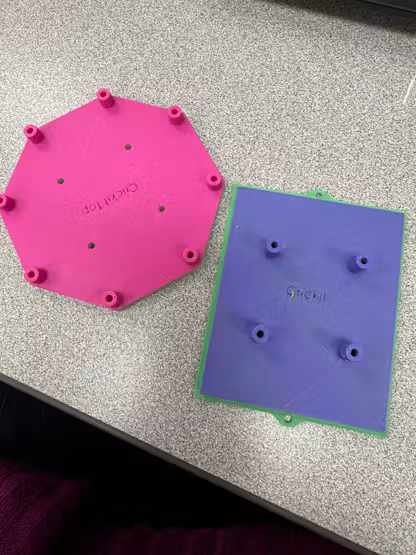
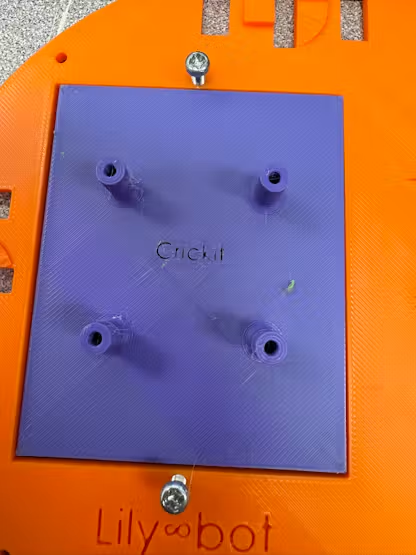
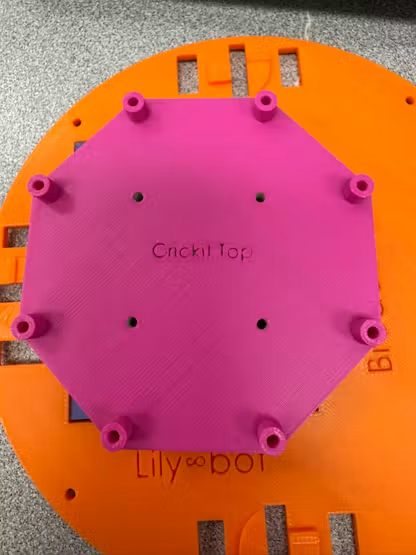
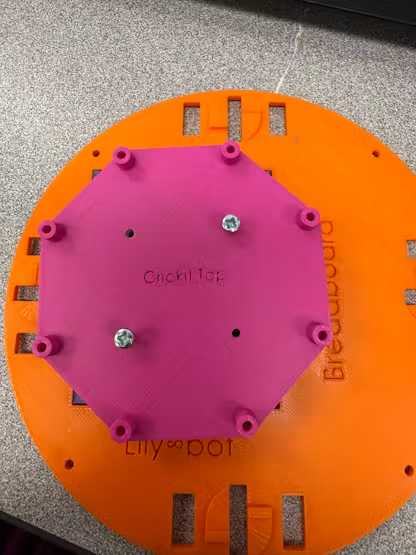
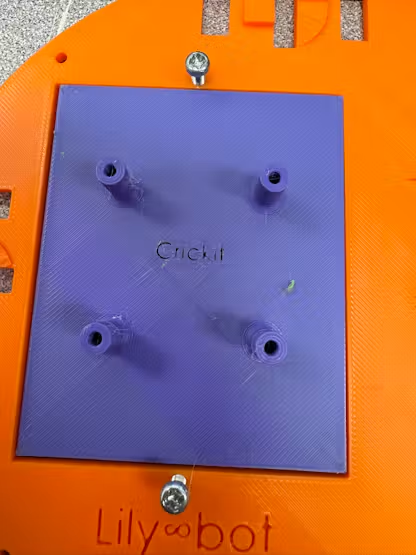
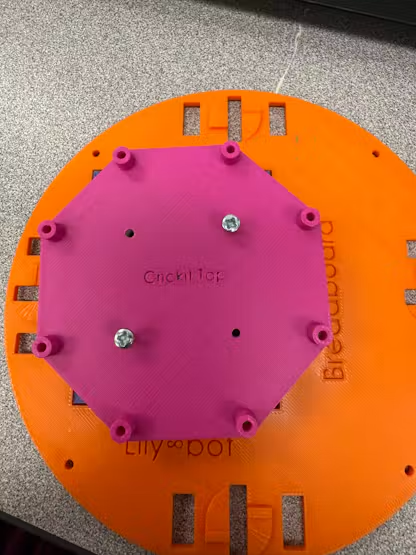
Pasang dudukan bawah Crickit pada chassis atas menggunakan dua sekrup M3 7mm panhead. Pastikan orientasi tulisan pada dudukan menghadap ke arah yang sama. Berikutnya, pasang dudukan atas Crickit pada dudukan bawah menggunakan empat sekrup M3 7mm. Pasang modul Crickit pada dudukan atas menggunakan empat sekrup M3 5mm. Terakhir, pasang Circuit Playground Express pada Crickit menggunakan enam sekrup M3 5mm sesuai posisi lubang pemasangan.
Langkah 5: Memasang Sensor Ultrasonik 3.3V
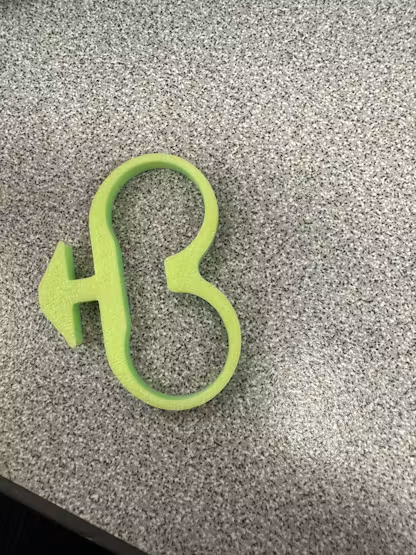
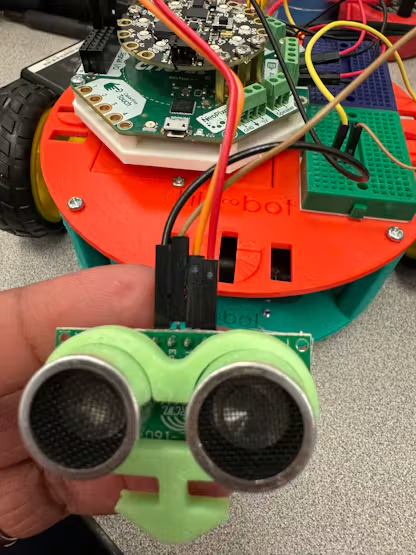
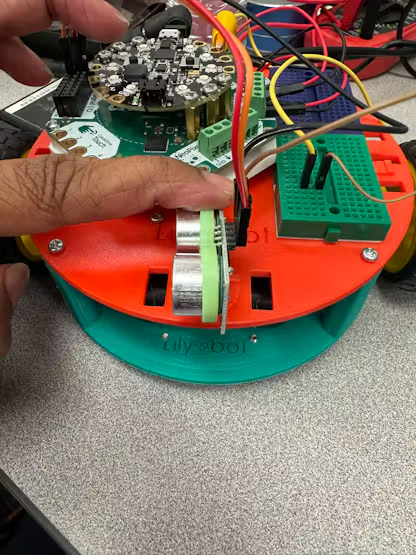
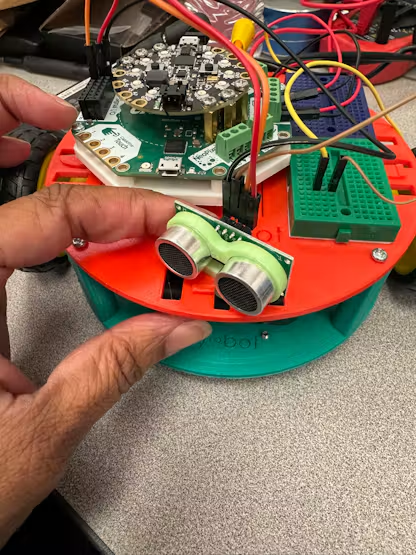
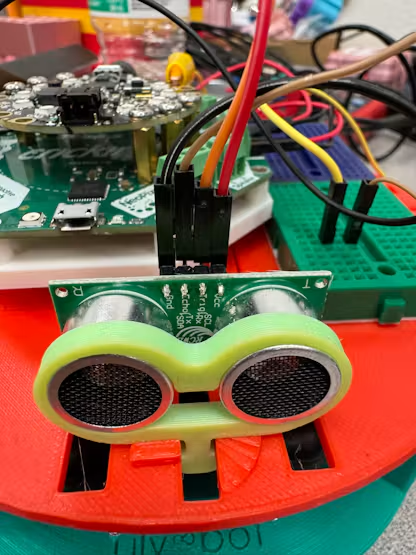
Masukkan sensor sonar 3.3V ke dalam dudukan sensor. Pastikan pin koneksi mengarah ke atas dan bagian penanda panah mengarah ke bawah sesuai bentuk dudukan. Masukkan dudukan sonar ke lubang pada bagian depan chassis atas. Posisikan sensor menghadap ke depan robot, kemudian putar berlawanan arah jarum jam untuk mengunci dudukan. Pastikan sensor tidak terhalang oleh bagian rangka robot agar dapat mendeteksi rintangan dengan baik.
Langkah 6: Menghubungkan Sensor dan Motor ke Crickit serta Circuit Playground Express
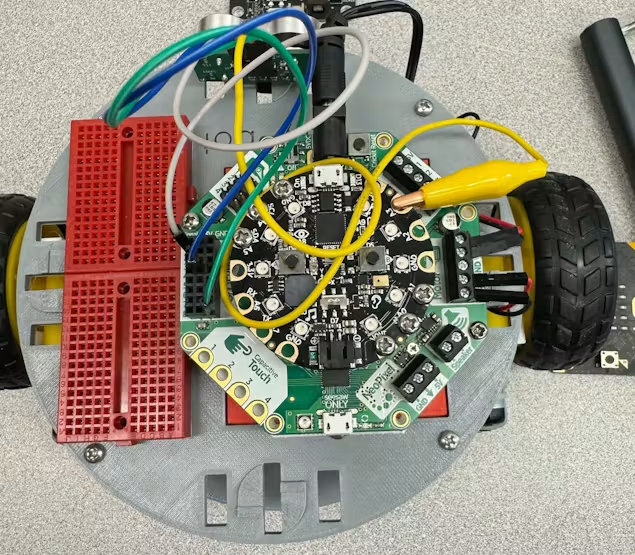
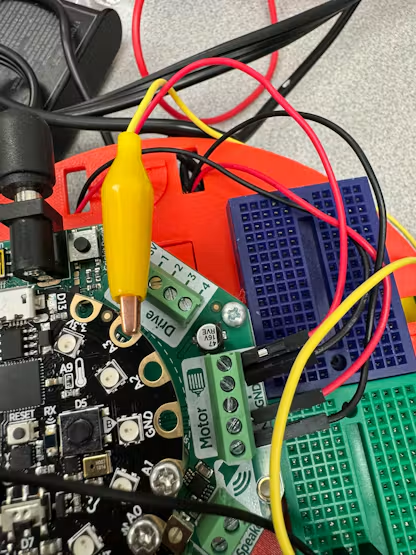
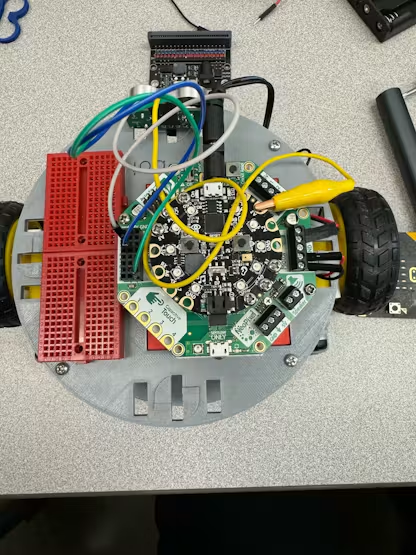
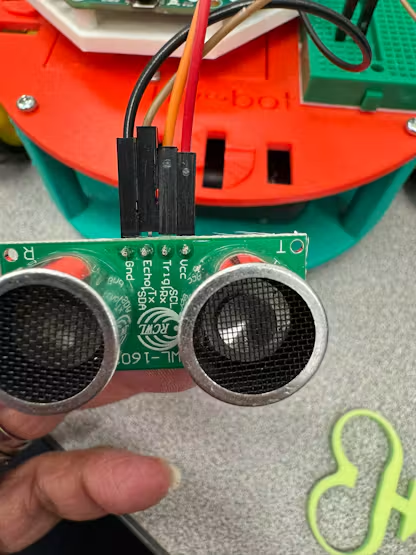
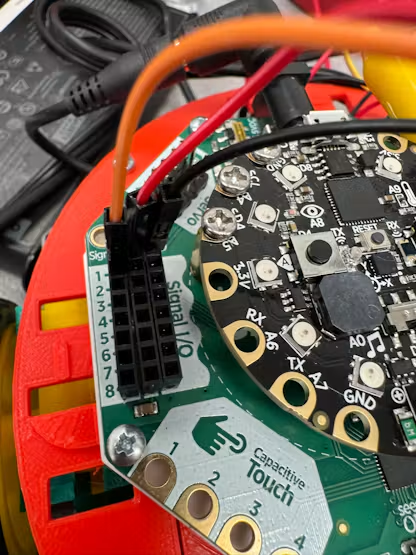
Hubungkan sensor sonar dengan Crickit dan Circuit Playground Express menggunakan kabel male-female serta female-alligator. Hubungkan VCC sensor ke header 3.3V Crickit, GND sensor ke header GND Crickit, dan Trig sensor ke Pin 2 Crickit. Hubungkan Echo sensor ke pin A3 pada Circuit Playground Express menggunakan kabel female-alligator. Selanjutnya, hubungkan kabel merah motor kanan ke Motor 1 dan kabel hitamnya ke Motor GND. Hubungkan kabel merah motor kiri ke Motor 2 dan kabel hitamnya ke Motor GND. Periksa kembali setiap sambungan sebelum menyalakan robot.
Langkah 7: Membuat Program Penghindar Rintangan
Buka editor Adafruit MakeCode Circuit Playground Express melalui https://makecode.adafruit.com/#editor. Buat proyek baru dan pilih target Circuit Playground Express. Susun program agar sensor sonar membaca jarak objek di depan robot. Berdasarkan hasil pembacaan jarak, program mengatur dua motor DC melalui Crickit. Ketika tidak ada rintangan dalam jarak yang ditentukan, robot dapat bergerak maju. Ketika sensor mendeteksi objek terlalu dekat, program harus mengubah gerakan motor agar robot berbelok atau menjauh dari objek. Kode dan contoh implementasi tersedia pada repositori GitHub resmi proyek.
Repositori kode: https://github.com/MERL-Rose-Hulman/LilyBot-PlaygroundExpress/tree/main/code
Langkah 8: Mengunggah Program ke Robot
Hubungkan Circuit Playground Express ke komputer menggunakan kabel USB. Buka proyek pada MakeCode, kemudian gunakan fitur Download untuk mengunduh program. Salin atau unggah file hasil unduhan ke Circuit Playground Express sesuai prosedur pemrograman perangkat. Setelah proses selesai, lepaskan kabel USB dan pastikan suplai daya robot aktif. Periksa apakah sensor sonar dapat mendeteksi objek dan kedua motor dapat bergerak sesuai instruksi program.
Langkah 9: Menguji Kemampuan Menghindari Rintangan
Letakkan Lily∞Bot di permukaan datar dan nyalakan perangkat. Tempatkan objek di depan sensor sonar. Amati apakah robot dapat membaca jarak dan mengubah arah gerak ketika menemukan rintangan. Pastikan kabel sensor tidak mengganggu roda dan sensor menghadap lurus ke arah depan. Jika robot tidak merespons, periksa kembali sambungan VCC, GND, Trig, Echo, serta kabel motor.
Langkah 10: Mengembangkan Gerakan dan Fitur Robot
Setelah robot berhasil menghindari rintangan, program dapat dikembangkan dengan mengubah kecepatan motor, waktu jeda, dan pola pergerakan. Beberapa eksperimen yang dapat dilakukan adalah gerakan acak, pola angka delapan, gerakan persegi, gerakan melingkar, serta obstacle avoidance yang lebih responsif. Platform Lily∞Bot juga dapat dikembangkan menggunakan controller lain seperti Arduino Uno dan Raspberry Pi Pico W untuk mempelajari pemrograman berbasis teks.
Hasil Akhir Proyek
Lily∞Bot yang telah selesai dirakit dapat bergerak menggunakan dua motor DC dan mendeteksi rintangan di depannya dengan sensor ultrasonik. Proyek ini mengajarkan konsep dasar robotika, perakitan mekanis, rangkaian elektronik, pembacaan sensor, kendali motor, serta pemrograman visual menggunakan MakeCode.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!