Lily∞Bot: Robot Penghindar Rintangan dengan Raspberry Pi Pico W
Ringkasan Proyek
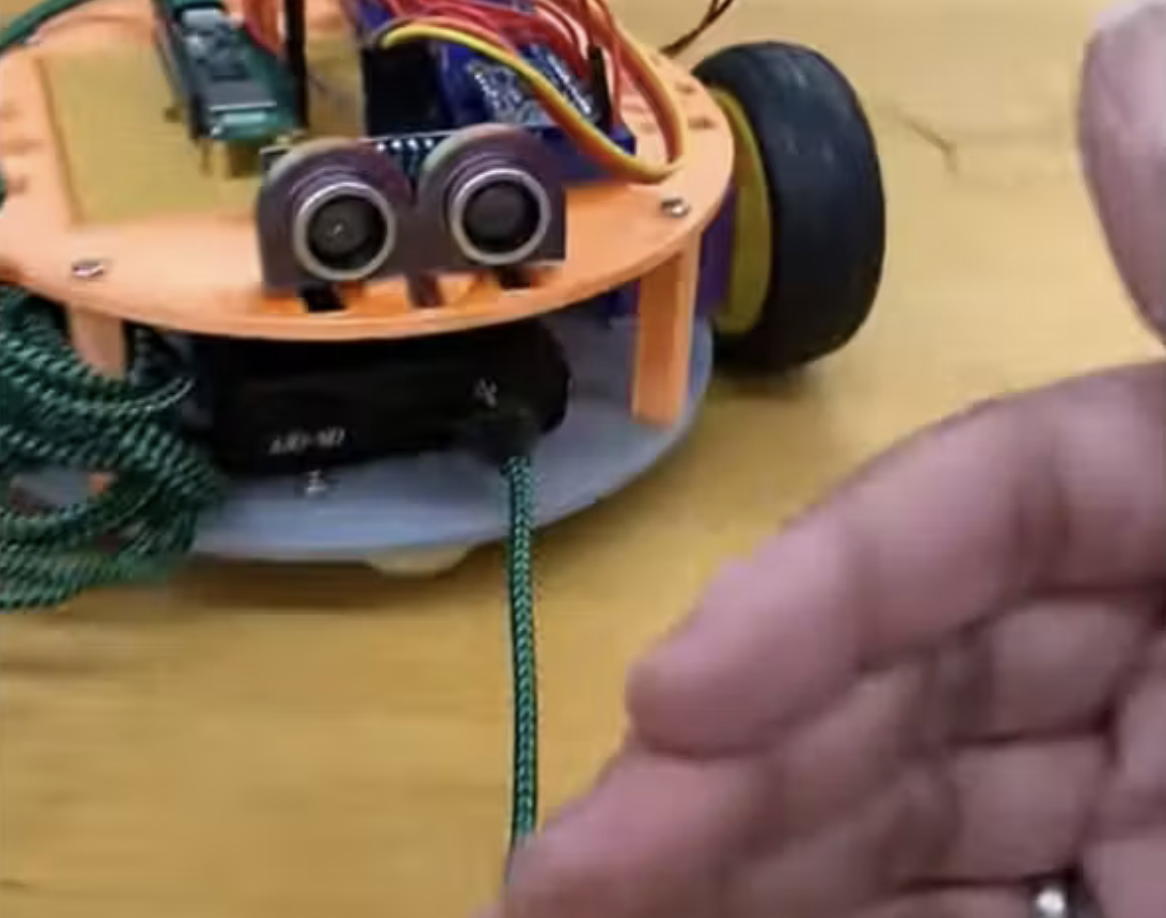
Lily∞Bot adalah robot edukasi yang dapat bergerak maju dan menghindari rintangan secara otomatis menggunakan Raspberry Pi Pico W, sensor ultrasonik, dan dua motor DC. Robot membaca jarak objek di depannya, kemudian berhenti, bergerak mundur, dan berputar ketika mendeteksi rintangan dalam jarak kurang dari 10 cm. Proyek ini menggunakan MicroPython untuk mempelajari pemrograman mikrokontroler, sensor, dan kendali motor.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Daftar Komponen & Perangkat Keras
- 1x Lily∞Bot Educational Robot Kit (Kit robot edukasi modular sebagai rangka utama robot)
- 1x Raspberry Pi Pico W (Mikrokontroler utama untuk membaca sensor dan mengendalikan motor)
- 1x Ultrasonic Sensor HC-SR04 (Sensor untuk mengukur jarak rintangan di depan robot)
- 2x DC Motor 12 V (Motor penggerak roda kiri dan kanan)
- 1x SparkFun Motor Driver Dual TB6612FNG (Driver untuk mengatur arah dan kecepatan kedua motor DC)
- 1x LED (Indikator ketika robot mendeteksi rintangan)
- 1x Resistor 220 ohm (Pembatas arus untuk melindungi LED)
- 1x Breadboard (Papan untuk merangkai komponen elektronik)
- Jumper wires (Kabel penghubung antarkomponen)
- 1x Catu daya/baterai robot (Sumber daya untuk sistem robot dan motor; sesuaikan dengan spesifikasi perangkat)
Software dan Perangkat Pendukung
- MicroPython (Bahasa pemrograman yang dijalankan pada Raspberry Pi Pico W)
- PlatformIO IDE (Lingkungan pengembangan untuk menulis dan mengelola program)
- Visual Studio (Editor yang digunakan bersama ekstensi MicroPico)
- Ekstensi MicroPico (Menghubungkan editor dengan Raspberry Pi Pico W dan menjalankan file Python pada board)
- Fritzing (Software untuk membuat dan membaca diagram rangkaian)
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
Dalam proyek ini, kita akan membuat Lily∞Bot agar dapat berjalan maju dan menghindari objek secara otomatis. Raspberry Pi Pico W bertindak sebagai otak robot, HC-SR04 mengukur jarak rintangan, dan motor driver TB6612FNG mengatur dua motor DC. Ketika sensor mendeteksi objek dalam jarak kurang dari 10 cm, robot akan berhenti, mundur, lalu berputar untuk mencari arah yang lebih aman.
Langkah 1: Menyiapkan Komponen dan Robot
Siapkan Lily∞Bot Educational Robot Kit, Raspberry Pi Pico W, sensor ultrasonik HC-SR04, dua motor DC, motor driver TB6612FNG, LED, resistor 220 ohm, breadboard, dan jumper wires. Pastikan motor kiri dan kanan terpasang pada rangka robot. Pasang sensor ultrasonik di bagian depan menggunakan dudukan sensor agar dapat mendeteksi objek di jalur robot.
Langkah 2: Memasang Motor Driver TB6612FNG
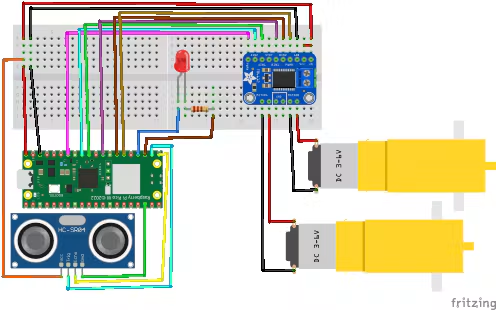
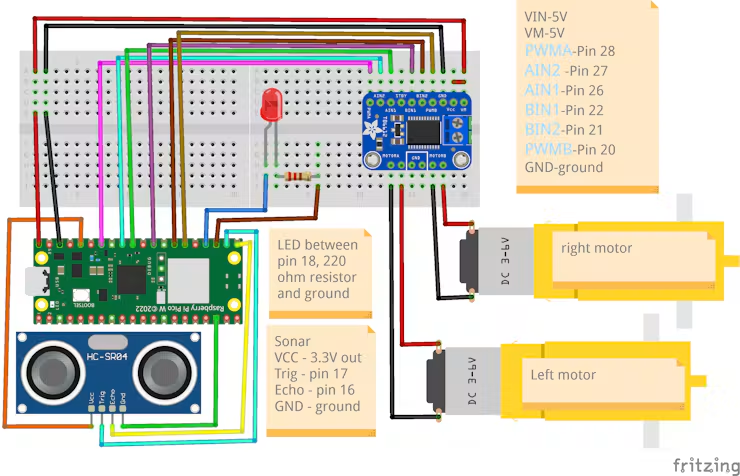
Pasang TB6612FNG pada salah satu ujung breadboard. Hubungkan motor kiri ke keluaran Motor A (A01/A02) dan motor kanan ke keluaran Motor B (B01/B02). Pada dokumentasi proyek, kabel motor ditunjukkan sebagai pasangan merah dan hitam. Pastikan polaritas dan orientasi motor sesuai dengan arah gerak yang diinginkan.
Langkah 3: Menghubungkan Motor Driver ke Raspberry Pi Pico W
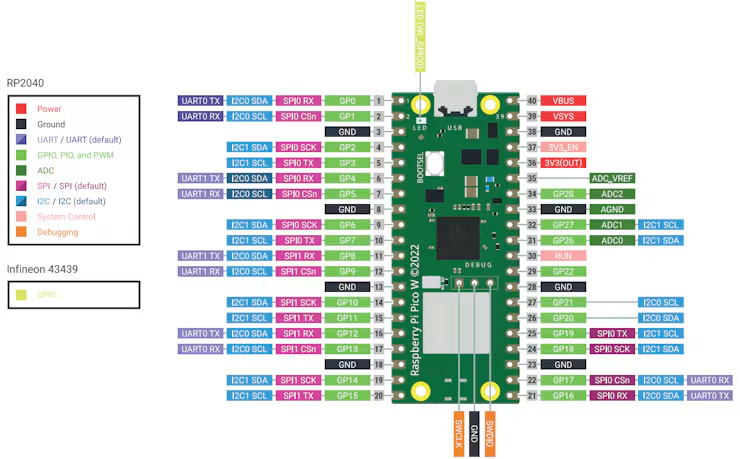
Hubungkan pin kendali motor driver ke Raspberry Pi Pico W sesuai pemetaan berikut: PWMA ke GPIO28, AIN2 ke GPIO27, AIN1 ke GPIO26, BIN1 ke GPIO22, BIN2 ke GPIO21, dan PWMB ke GPIO20. Kedua pin PWM digunakan untuk mengatur kecepatan motor. Hubungkan GND motor driver dengan GND Raspberry Pi Pico W sebagai ground bersama. Dokumentasi menyebut VCC dan VM pada TB6612 dihubungkan ke VBUS Pico W; periksa kembali spesifikasi tegangan modul dan motor sebelum menyalakan rangkaian.
Langkah 4: Merangkai LED Indikator
Pasang resistor 220 ohm pada breadboard dengan kedua kakinya berada di baris yang berbeda. Pasang LED sehingga kaki pendek (katoda) berada pada baris yang sama dengan salah satu kaki resistor. Hubungkan kaki panjang (anoda) LED ke GPIO18 Raspberry Pi Pico W. Hubungkan kaki resistor yang lain ke GND. LED akan menyala ketika robot mendeteksi rintangan.
Langkah 5: Memasang dan Menghubungkan Sensor Ultrasonik
Pasang HC-SR04 pada bagian depan Lily∞Bot menggunakan dudukan sensor. Hubungkan VCC sensor ke pin 3.3 V (OUT) Pico W, GND ke GND, TRIG ke GPIO17, dan ECHO ke GPIO16. Sensor mengirimkan gelombang ultrasonik melalui TRIG dan membaca pantulannya melalui ECHO untuk menghitung jarak objek.
Langkah 6: Menyiapkan MicroPython dan PlatformIO
Siapkan Raspberry Pi Pico W dengan firmware MicroPython. Hubungkan board ke komputer sambil menekan tombol BOOTSEL, lalu salin file firmware UF2 MicroPython ke drive Pico W yang muncul. Setelah proses selesai, lepaskan dan hubungkan kembali board tanpa menekan BOOTSEL. Buka Visual Studio atau lingkungan PlatformIO yang digunakan, lalu pasang ekstensi MicroPico. Buat atau buka proyek robot dan pastikan Pico W terdeteksi oleh editor.
Langkah 7: Membuat dan Menjalankan Program
Buat file Python dengan nama obstacleAvoidance.py. Masukkan kode MicroPython pada bagian code, kemudian simpan file. Klik kanan pada nama file dan pilih Run current file on Pico untuk mengunggah serta menjalankan program pada Raspberry Pi Pico W.
Langkah 8: Menguji Gerakan dan Penghindaran Rintangan
Letakkan robot pada permukaan datar dengan ruang gerak yang cukup. Ketika tidak ada rintangan dalam jarak 10 cm, robot akan bergerak maju. Ketika objek terdeteksi dalam jarak kurang dari 10 cm, LED menyala, robot berhenti selama 100 milidetik, bergerak mundur selama 500 milidetik, lalu berputar selama 500 milidetik. Amati hasil gerakan dan sesuaikan pemasangan motor jika arah gerak tidak sesuai.
Catatan keselamatan: Periksa tegangan kerja motor, driver, dan catu daya sebelum menghubungkan rangkaian. Jangan menghubungkan motor 12 V langsung ke pin Raspberry Pi Pico W. Pastikan sumber daya motor sesuai spesifikasi TB6612FNG dan semua GND terhubung dengan benar.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!