Membangun, Mengkalibrasi, dan Memodifikasi Robot dengan TNKR AI
Ringkasan Proyek
Proyek ini mendokumentasikan proses membangun robot Open Duck Mini V2, menghubungkan sistem elektroniknya, melakukan kalibrasi 14 servo dan IMU, serta mengembangkan desain robot menggunakan platform TNKR AI. Dengan bantuan asisten AI Leonardo dan fitur Remix, pengguna dapat merencanakan modifikasi hardware, termasuk menambahkan servo SG90 untuk membuat paruh robot bergerak. Proyek ini memperkenalkan konsep robotika terpadu yang menggabungkan mekanika, elektronika, software, CAD, dan Artificial Intelligence.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Daftar Komponen dan Perangkat Keras
- 1x Tnkr Open Duck Mini V2 Kit (Paket robot open-source berbentuk bebek yang menjadi objek utama proyek. Kit mencakup komponen mekanis, elektronik, sistem aktuator, dan kebutuhan perakitan robot).
- 14x Servo Motor (Aktuator untuk menggerakkan berbagai bagian robot, termasuk kaki dan sambungan mekanis lainnya).
- 1x Raspberry Pi (Komputer single-board yang menjalankan software pengendali robot dan berkomunikasi dengan Tnkr Studio).
- 1x IMU (Inertial Measurement Unit) (Sensor untuk mendeteksi orientasi dan perubahan gerakan robot).
- 1x SD Card (Media penyimpanan untuk sistem operasi dan software Raspberry Pi).
- 1x SD Card Reader (Perangkat untuk menulis image sistem ke SD Card menggunakan komputer).
- 1x Bluetooth Gamepad (Pengendali nirkabel yang disertakan dalam paket kit untuk mendukung interaksi dengan robot).
- 1x Set Komponen Mekanis Open Duck Mini V2 (Bracket, rangka, sambungan, sekrup, dan heat-set inserts untuk membangun struktur robot).
- 1x Set Kabel Elektronik (Kabel penghubung untuk distribusi daya, komunikasi, dan koneksi antarperangkat).
Komponen untuk Modifikasi Robot
- 1x SG90 Micro Servo (Servo tambahan berukuran kecil yang digunakan untuk menggerakkan bagian paruh bawah robot).
- 1x Lower Beak Plate hasil 3D Printing (Pelat paruh bawah yang dirancang agar dapat bergerak secara mekanis).
- 1x Set Sekrup dan Mounting Hardware (Komponen pemasangan servo tambahan dan bagian paruh pada kepala robot).
Software dan Platform
- TNKR AI Platform (Platform untuk mengelola proyek robot, dokumentasi hardware, petunjuk perakitan, wiring, dan modifikasi desain).
- Leonardo AI Assistant (Asisten AI yang membantu memahami desain robot, menyusun dokumentasi perakitan, dan merencanakan modifikasi hardware).
- Tnkr Studio (Software untuk menghubungkan, mengoperasikan, memeriksa, dan mengkalibrasi robot).
- TNKR Remix Tool (Fitur untuk merencanakan perubahan desain robot menggunakan instruksi bahasa alami dan konteks CAD).
- Raspberry Pi Software Environment (Lingkungan software yang dipasang pada Raspberry Pi untuk menjalankan sistem robot).
- CAD Software dan STEP File Viewer (Perangkat untuk memeriksa model 3D, dimensi, lubang pemasangan, dan ruang komponen).
- 3D Printing Slicer (Software untuk mempersiapkan model komponen modifikasi sebelum dicetak menggunakan printer 3D).
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
Dalam proyek ini, kita akan membangun robot Open Duck Mini V2 menggunakan kit dari Tnkr, kemudian menghubungkannya dengan platform TNKR AI untuk menjalankan proses konfigurasi, pengujian, dan kalibrasi. Setelah robot dapat berdiri dan berjalan, kita akan mengeksplorasi fitur Remix untuk memodifikasi desain kepala robot dengan menambahkan servo kecil sehingga bagian paruh bawah dapat bergerak.
Memahami Konsep Proyek
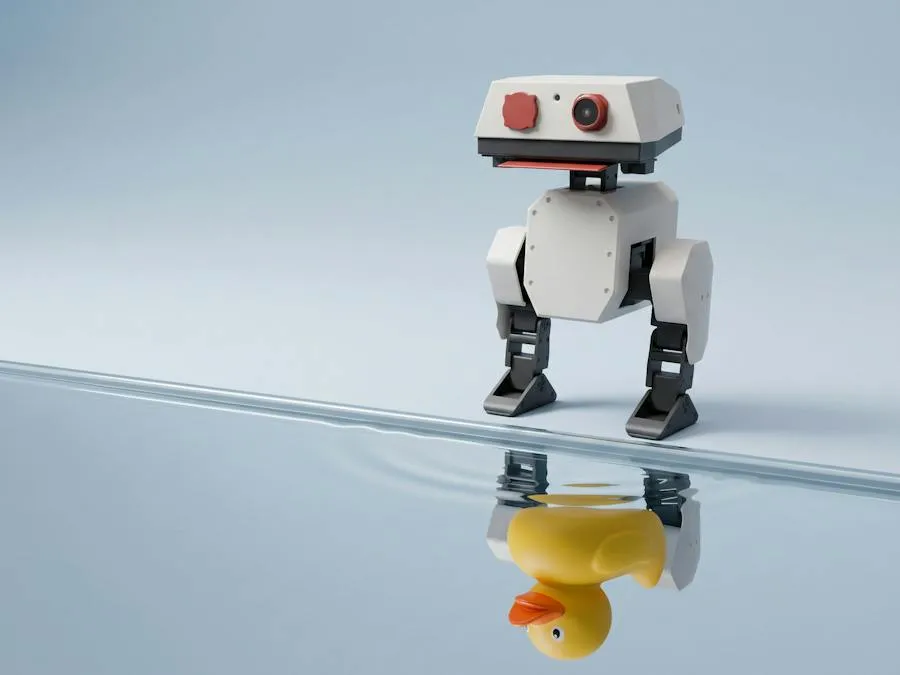
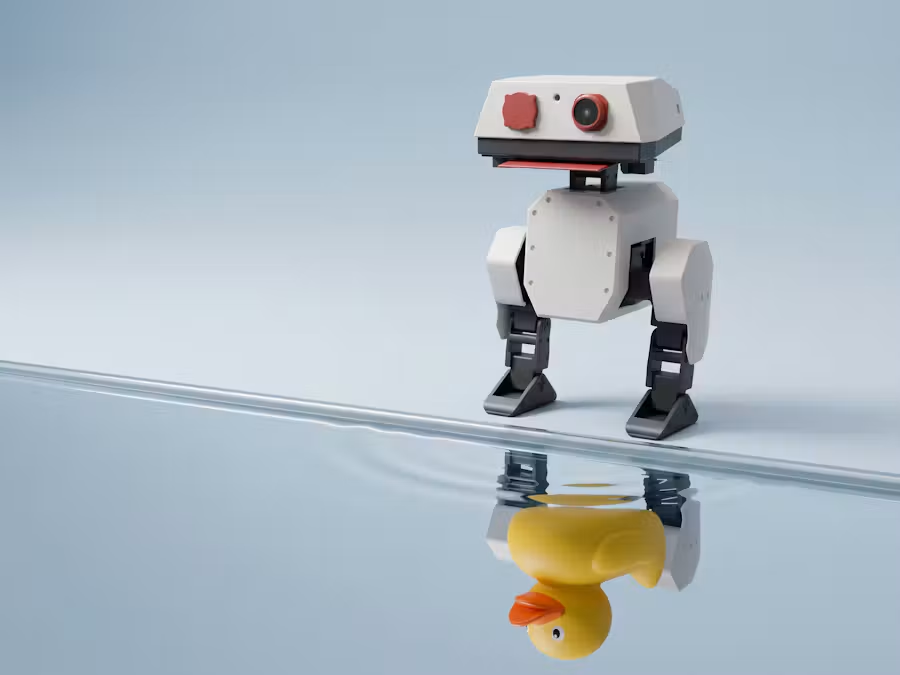
Robot Open Duck Mini V2 merupakan robot berjalan dengan desain open-source yang terinspirasi dari robot BDX. Robot ini menggunakan 14 servo untuk menggerakkan berbagai sambungan mekanis sehingga dapat menghasilkan gerakan yang ekspresif.
Proyek ini menggunakan TNKR sebagai platform yang menggabungkan beberapa bagian pengembangan robot, yaitu desain mekanis, komponen elektronik, software, dokumentasi perakitan, dan data dari robot fisik.
Leonardo merupakan asisten AI yang membantu pengguna memahami proyek, membuat dokumentasi perakitan berdasarkan video dan CAD, serta merencanakan perubahan desain. Sementara itu, Tnkr Studio digunakan untuk melakukan konfigurasi dan kalibrasi robot yang sudah dirakit.
Langkah 1: Mengenal dan Menyiapkan Open Duck Mini V2 Kit
Mulailah dengan menyiapkan Tnkr Open Duck Mini V2 Kit. Buka kemasan dan periksa seluruh komponen yang tersedia. Kit ini dirancang agar proses pembangunan robot dapat dilakukan dengan mengikuti petunjuk interaktif pada platform Tnkr.
Beberapa komponen yang disediakan meliputi bagian rangka mekanis, 14 servo motor, sekrup, heat-set inserts, kabel, serta perlengkapan pendukung seperti Bluetooth gamepad, SD Card, dan SD Card Reader.
Kenali fungsi masing-masing komponen sebelum memulai perakitan. Perhatikan bahwa Open Duck Mini V2 memiliki banyak sambungan mekanis sehingga penyusunan bagian robot harus mengikuti urutan dan orientasi yang benar.
Open Duck Mini awalnya dikembangkan oleh Antoine Pirrone dari Pollen Robotics, dengan desain mekanis versi V2 yang dikerjakan kembali bersama Augustin Crampette. Tnkr menyediakan kit dan panduan interaktif untuk mempermudah proses reproduksi desain tersebut.
Langkah 2: Membuka Proyek Robot pada Platform Tnkr
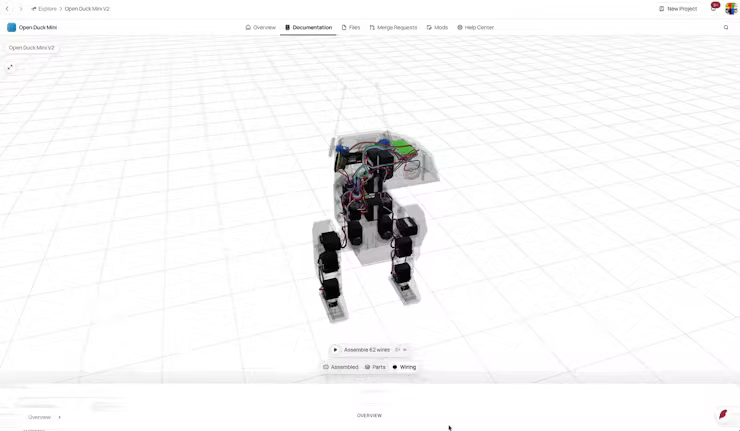
Buka platform Tnkr dan masuk ke proyek Open Duck Mini V2. Platform ini menggabungkan dokumentasi hardware, instruksi perakitan, informasi komponen, dan panduan wiring dalam satu lingkungan kerja.
Pelajari bagian-bagian proyek sebelum memulai perakitan. Perhatikan daftar komponen, model CAD, petunjuk pemasangan, dan urutan penyusunan setiap bagian robot.
Gunakan Leonardo AI Assistant apabila membutuhkan bantuan untuk memahami komponen atau instruksi perakitan. Asisten ini menggunakan konteks proyek untuk membantu menjelaskan struktur robot dan merencanakan pekerjaan berikutnya.
Langkah 3: Merakit Struktur Mekanis Robot
Mulailah merakit bagian mekanis Open Duck Mini V2 mengikuti instruksi interaktif yang tersedia pada platform Tnkr.
Setiap langkah perakitan menyediakan referensi komponen dengan kode warna sehingga pengguna dapat mengenali bracket dan bagian rangka yang harus digunakan. Panduan juga menyediakan animasi yang memperlihatkan bagaimana sebuah komponen dipasang pada struktur robot.
Ikuti urutan pemasangan dengan teliti. Perhatikan orientasi bracket, posisi lubang sekrup, sambungan mekanis, dan letak heat-set inserts. Gunakan sekrup yang sesuai untuk setiap sambungan.
Jangan terburu-buru mengencangkan semua sambungan sebelum memastikan posisi komponen sudah benar. Kesalahan orientasi pada bagian mekanis dapat memengaruhi pergerakan servo dan menyebabkan komponen saling bertabrakan.
Robot ini memiliki ratusan sekrup dan heat-set inserts serta 14 servo. Berdasarkan pengalaman pembuat proyek, keseluruhan proses dari membuka kemasan hingga menghasilkan robot yang berdiri membutuhkan sekitar tiga sampai empat jam.
Langkah 4: Memasang Servo dan Menghubungkan Kabel
Setelah struktur mekanis mulai terbentuk, pasang 14 servo pada posisi yang telah ditentukan dalam desain Open Duck Mini V2.
Servo berfungsi sebagai aktuator yang mengubah perintah elektronik menjadi gerakan mekanis. Setiap servo menggerakkan sambungan tertentu pada tubuh robot.
Ikuti panduan wiring interaktif pada Tnkr untuk mengetahui jalur pemasangan kabel. Perhatikan konektor, orientasi kabel, dan posisi sambungan setiap komponen. Pastikan kabel tidak menghalangi gerakan sambungan mekanis.
Proses wiring menjadi bagian penting karena kesalahan koneksi dapat menyebabkan servo tidak merespons atau bekerja secara tidak benar. Periksa kembali seluruh sambungan sebelum menghubungkan sumber daya.
Artikel asli menampilkan proses wiring melalui panduan visual interaktif pada Tnkr, bukan melalui tabel pinout universal. Oleh karena itu, gunakan diagram koneksi khusus Open Duck Mini V2 pada platform tersebut dan jangan menebak nomor pin atau tegangan konektor.
Langkah 5: Menyiapkan Raspberry Pi dan SD Card
Setelah perakitan mekanis dan wiring selesai, siapkan Raspberry Pi sebagai komputer pengendali robot.
Gunakan SD Card dan SD Card Reader yang disediakan untuk menyiapkan software yang dibutuhkan. Tulis image sistem yang sesuai dengan petunjuk instalasi Tnkr pada SD Card, kemudian pasang SD Card ke Raspberry Pi.
Pastikan proses penulisan image selesai dengan benar sebelum menyalakan Raspberry Pi. Selanjutnya, sambungkan Raspberry Pi ke jaringan Wi-Fi agar dapat digunakan bersama Tnkr Studio.
Ikuti panduan software setup yang tersedia pada platform Tnkr. Versi sistem operasi, image, dan konfigurasi jaringan harus mengikuti dokumentasi resmi kit yang digunakan.
Langkah 6: Menghubungkan Robot dengan Tnkr Studio
Buka Tnkr Studio setelah software pada Raspberry Pi berhasil dipasang dan perangkat terhubung ke jaringan Wi-Fi.
Hubungkan Tnkr Studio dengan robot. Software ini berfungsi sebagai lingkungan kerja untuk menjalankan robot, mengontrol aktuator, dan melakukan pemeriksaan kondisi perangkat.
Setelah koneksi berhasil, Tnkr Studio menampilkan representasi 3D robot yang memperlihatkan posisi motor atau sambungan berdasarkan informasi dari sistem aktuator.
Periksa apakah semua komponen dapat berkomunikasi dengan baik. Sebuah servo dapat terhubung secara elektronik tetapi posisi mekanisnya belum tentu sesuai dengan posisi yang diharapkan. Karena itu, proses kalibrasi tetap diperlukan.
Langkah 7: Melakukan Kalibrasi 14 Servo
Kalibrasi servo bertujuan memastikan setiap sambungan robot memiliki posisi referensi yang benar. Dalam proyek ini, setiap servo diperiksa satu per satu menggunakan tampilan 3D pada Tnkr Studio.
Ikuti petunjuk posisi yang ditampilkan oleh software. Gerakkan sambungan yang sedang dikalibrasi menuju posisi referensi yang diminta, kemudian rekam offset posisi servo tersebut.
Ulangi proses untuk seluruh sambungan hingga 14 servo telah diperiksa. Offset diperlukan karena posisi mekanis aktual setiap servo mungkin berbeda dari posisi yang dianggap sebagai titik tengah atau posisi lurus oleh software.
Pastikan tidak ada sambungan yang dipaksa bergerak melewati batas mekanisnya. Jika terdapat gerakan yang tidak sesuai, periksa pemasangan servo dan sambungan mekanis sebelum melanjutkan.
Langkah 8: Melakukan Kalibrasi IMU
Selain servo, robot juga membutuhkan kalibrasi IMU atau Inertial Measurement Unit. Sensor ini membantu robot mengetahui orientasi tubuhnya terhadap lingkungan.
Ikuti panduan kalibrasi IMU yang ditampilkan oleh Tnkr Studio. Angkat robot dengan hati-hati, kemudian putar perlahan melalui berbagai orientasi sesuai instruksi.
Selama proses berlangsung, amati indikator kalibrasi yang ditampilkan pada software. Pastikan gerakan dilakukan secara perlahan dan tidak menyebabkan kabel atau sambungan mekanis tertarik.
Kalibrasi IMU penting bagi robot berjalan karena informasi orientasi digunakan untuk memahami arah atas, bawah, dan perubahan posisi tubuh. Kesalahan informasi orientasi dapat memengaruhi kestabilan dan gerakan robot.
Langkah 9: Menguji Gerakan Berjalan Robot
Setelah proses kalibrasi servo dan IMU selesai, lakukan pengujian gerakan robot menggunakan fitur Start Walk pada Tnkr Studio.
Letakkan robot pada permukaan yang stabil dan pastikan area di sekitarnya cukup luas. Periksa kembali sambungan mekanis, kabel, dan sumber daya sebelum menjalankan perintah gerakan.
Jalankan perintah Start Walk dan amati respons robot. Perhatikan apakah semua sambungan bergerak sesuai urutan dan apakah robot mampu mempertahankan keseimbangannya.
Apabila gerakan belum sesuai, lakukan pemeriksaan kembali terhadap posisi servo dan hasil kalibrasi. Pembuat proyek juga mencatat bahwa proses kalibrasi ulang mungkin diperlukan setelah pengujian awal.
Langkah 10: Merencanakan Modifikasi Robot dengan TNKR Remix
Setelah robot dapat berjalan, proyek dilanjutkan dengan modifikasi hardware. Ide yang dikembangkan adalah membuat robot mampu menggerakkan paruh bawahnya seolah-olah sedang berbicara.
Buka fitur Remix pada proyek Open Duck Mini V2. Gunakan desain robot yang sudah ada sebagai dasar modifikasi, kemudian jelaskan perubahan yang diinginkan kepada Leonardo AI Assistant.
Dalam proyek ini, pembuat meminta agar bagian kepala yang sudah ada digunakan sebagai rahang atas, kemudian ditambahkan pelat bawah yang dapat bergerak menggunakan servo SG90.
Servo SG90 direncanakan dipasang di bawah kepala menggunakan lubang sekrup yang sudah tersedia. Modifikasi juga harus mempertahankan posisi mata dan kamera, menyediakan ruang untuk pergerakan leher, serta menjaga tambahan berat agar tidak mengganggu kemampuan robot berjalan.
Langkah 11: Menentukan Spesifikasi Modifikasi dengan Leonardo AI
Leonardo membantu menerjemahkan permintaan modifikasi menjadi rencana teknis yang mencakup kebutuhan, keputusan desain, komponen yang harus dibeli, dan pekerjaan CAD.
Dalam proses ini, Leonardo meminta informasi tambahan mengenai lubang pemasangan, jenis servo, dimensi paruh, dan sudut pembukaan yang diinginkan.
Jawaban pengguna kemudian disusun bersama persyaratan desain sehingga menghasilkan spesifikasi yang dapat diperiksa dan diperbaiki sebelum proses pembuatan komponen.
Fitur penting lainnya adalah bagian Measured from the STEP. Fitur ini mengambil informasi dimensi dari file STEP CAD, termasuk bagian bawah kepala, posisi lubang pemasangan, dan heat-set inserts.
Informasi tersebut membantu menentukan lokasi servo dan kemungkinan jalur kabel. Leonardo juga menandai beberapa nilai sebagai asumsi yang masih perlu diperiksa, seperti ketebalan pelat, clearance, posisi servo, dan kemampuan torsinya.
Langkah 12: Membuat dan Memasang Paruh Bawah yang Bergerak
Setelah spesifikasi modifikasi selesai diperiksa, buat desain paruh bawah menggunakan software CAD berdasarkan dimensi dan posisi pemasangan yang telah ditentukan.
Siapkan model 3D pelat paruh bawah dan pastikan desainnya memiliki ruang yang cukup untuk pergerakan servo SG90. Periksa juga clearance antara paruh, kepala, kamera, mata, dan sambungan leher.
Selanjutnya, siapkan komponen untuk proses 3D Printing. Setelah komponen selesai dibuat, pasang servo SG90 pada bagian bawah kepala menggunakan lubang sekrup yang telah ditentukan dalam desain.
Hubungkan mekanisme servo dengan pelat paruh bawah sehingga pergerakan servo dapat membuka dan menutup paruh.
Dalam hasil akhir proyek, servo kecil berwarna biru dipasang pada sisi kanan dan digunakan untuk menggerakkan paruh bawah yang dicetak menggunakan 3D Printing.
Langkah 13: Memeriksa Hasil Modifikasi
Setelah servo SG90 dan paruh bawah terpasang, periksa seluruh sambungan mekanis dan jalur kabel. Pastikan bagian paruh dapat bergerak tanpa bertabrakan dengan bagian kepala atau komponen lainnya.
Periksa apakah kamera dan mata tetap tidak terhalang. Pastikan sambungan leher masih memiliki ruang gerak yang cukup dan tambahan berat tidak mengganggu keseimbangan robot.
Selanjutnya, uji gerakan servo tambahan dan pastikan mekanisme paruh dapat bergerak sesuai desain. Periksa kembali gerakan berjalan robot untuk memastikan modifikasi tidak mengurangi kemampuan gerak Open Duck Mini V2.
Langkah 14: Memahami Konsep Remix dan Pengembangan Robot
Proyek ini memperlihatkan bagaimana AI dapat digunakan untuk membantu proses pengembangan hardware. Leonardo tidak hanya berfungsi sebagai chatbot, tetapi juga menggunakan konteks CAD dan informasi proyek untuk menghasilkan rencana modifikasi yang lebih terstruktur.
Pengguna dapat mengembangkan proyek dengan menambahkan sensor, aktuator, atau bagian mekanis baru selama perubahan tersebut mempertimbangkan ruang, berat, kebutuhan daya, torsi, dan kemampuan gerak robot.
Melalui TNKR AI, dokumentasi, desain CAD, dan pengalaman pengujian dapat menjadi bagian dari satu proyek yang saling terhubung. Pendekatan ini membantu pembuat robot membagikan desain yang lebih mudah dipahami dan direproduksi oleh orang lain.
Kesimpulan
Open Duck Mini V2 menunjukkan bahwa membangun robot bukan hanya tentang memasang komponen mekanis dan menghubungkan kabel. Proses tersebut juga memerlukan konfigurasi software, pemeriksaan aktuator, kalibrasi sensor, dan pengujian gerakan.
Dengan TNKR AI, pengguna dapat mempelajari proses tersebut secara terstruktur. Fitur Remix juga membuka kesempatan untuk mengembangkan robot dengan ide baru, seperti menambahkan servo SG90 agar paruh robot dapat bergerak.
Proyek ini cocok untuk pembelajaran robotika tingkat pemula hingga menengah yang ingin mengenal integrasi mekanika, elektronika, CAD, software, dan Artificial Intelligence.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!