
Membuat Mobil Robot Arduino 4WD yang Dikendalikan melalui WiFi
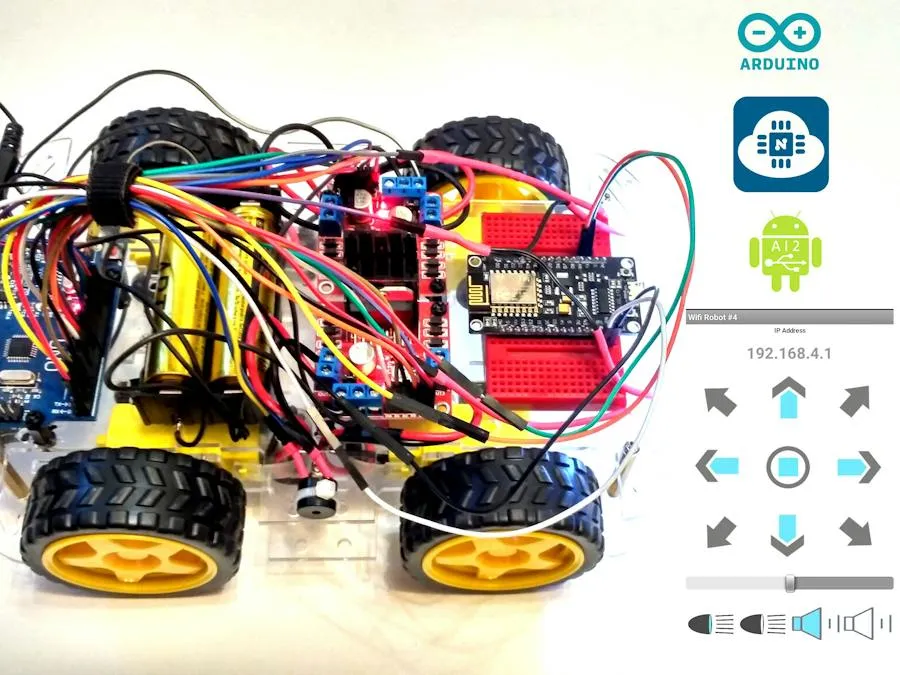
Ringkasan Proyek
Belajar mengubah robot mobil Arduino berbasis Bluetooth menjadi robot yang dikendalikan melalui WiFi lokal. NodeMCU ESP8266 menerima perintah smartphone, lalu Arduino UNO mengatur arah dan kecepatan empat motor.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Daftar Komponen & Perangkat Keras
- 1x Arduino UNO (Pengendali motor dan aksesori robot)
- 1x NodeMCU ESP8266 (Membuat jaringan WiFi dan menerima perintah HTTP)
- 2x Motor Driver L298N (Mengendalikan empat motor DC)
- 1x Kit chassis mobil robot 4WD (Rangka, empat motor DC, dan roda)
- 2x Breadboard (Merangkai prototipe)
- 2x LED dan 2x resistor 221 ohm (Lampu depan dan pembatas arus)
- 1 set jumper wires (Penghubung modul)
- 1x battery holder dan 2x sel Li-ion 18650 (Catu daya; perhatikan proteksi dan rating tegangan)
- 1x Smartphone Android (Perangkat kendali)
Software dan Alat
- Arduino IDE dan ESP8266 Boards Package
- Driver CH340 (Jika board NodeMCU menggunakan chip CH340)
- MIT App Inventor dan aplikasi WiFi Robot #4
- Kabel USB, solder, dan multimeter
- Level shifter (Dianjurkan untuk sinyal 5V dari Arduino UNO menuju RX ESP8266)
- Regulator daya (Apabila diperlukan untuk memberikan tegangan stabil)
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
Panduan edukatif yang ditulis ulang berdasarkan proyek From BT To WiFi: Creating WiFi Controlled Arduino Robot Car. Kode di bawah adalah implementasi pembelajaran, bukan salinan kode penulis.
Langkah 1: Memahami Konsep Robot WiFi
Proyek Andriy Baranov mengembangkan mobil robot berbasis Bluetooth menjadi robot yang dapat dikendalikan melalui WiFi. NodeMCU ESP8266 bertindak sebagai Access Point dan web server, sedangkan Arduino UNO menjalankan perintah motor. Smartphone mengirim HTTP Request dengan parameter State.

Langkah 2: Menyiapkan Arduino IDE dan ESP8266
Instal Arduino IDE. Pada Additional Boards Manager URLs, tambahkan http://arduino.esp8266.com/stable/package_esp8266com_index.json. Instal paket esp8266 by ESP8266 Community. Pilih board NodeMCU 1.0 (ESP-12E Module), frekuensi CPU 80 MHz, dan kecepatan unggah 115200. Jika board tidak dikenali komputer, instal driver CH340 yang sesuai.
Langkah 3: Merakit Chassis 4WD
Pasang empat motor DC dan empat roda pada chassis. Letakkan dua motor driver L298N, Arduino UNO, NodeMCU, dan tempat baterai pada posisi yang stabil. Pastikan kabel tidak menghalangi roda. Proyek menggunakan dua L298N agar empat motor dapat diatur.
Langkah 4: Menghubungkan Driver Motor Pertama
Motor driver pertama mengendalikan sisi kanan. Hubungkan ENA ke D5, ENB ke D6, IN1 ke D2, IN2 ke D3, IN3 ke D4, dan IN4 ke D7 Arduino UNO. Sambungkan keluaran motor driver ke dua motor kanan. Pada modul L298N, lepaskan jumper ENA/ENB jika ingin menggunakan kontrol PWM.
Langkah 5: Menghubungkan Driver Motor Kedua
Motor driver kedua mengendalikan sisi kiri. Hubungkan ENA ke D10, ENB ke D11, IN1 ke D8, IN2 ke D9, IN3 ke D12, dan IN4 ke D13 Arduino UNO. Sambungkan keluaran driver ke dua motor kiri. Periksa polaritas motor ketika uji pertama.
Langkah 6: Memasang LED dan Aksesori
Hubungkan dua LED ke A0 dan A1 Arduino melalui masing-masing resistor seri, kemudian ke GND. Program menyediakan kontrol lampu menggunakan W dan w. Sebagai tambahan opsional, buzzer dapat dihubungkan melalui rangkaian penggerak yang sesuai ke pin A4.
Langkah 7: Memasang Catu Daya
Proyek mencantumkan dua baterai Li-ion 18650. Jika disusun seri, tegangan nominal sekitar 7,4V dan dapat mencapai 8,4V saat penuh. Cocokkan suplai dengan spesifikasi motor, L298N, Arduino, dan NodeMCU. Gunakan regulator yang sesuai untuk logika. Hubungkan semua GND bersama. Jangan memasukkan tegangan 5V ke pin 3V3 ESP8266.
Langkah 8: Mengunggah Program ke Arduino UNO
Hubungkan UNO ke komputer, pilih board dan port yang benar, lalu unggah program pengendali empat motor. Arduino menerima satu karakter perintah lewat UART 115200 Baud. Lepaskan sementara koneksi pada RX/TX UNO saat proses upload jika mengganggu komunikasi.
Langkah 9: Mengunggah Program ke NodeMCU
Unggah program ESP8266 yang menggunakan ESP8266WiFi.h dan ESP8266WebServer.h. NodeMCU membuat Access Point WiFi_Robot4 dan melayani HTTP Request pada port 80. Perintah dari parameter State diteruskan melalui Serial ke Arduino.
Langkah 10: Menghubungkan NodeMCU dengan UNO
Hubungkan TX NodeMCU ke RX (D0) Arduino dan GND keduanya. Untuk komunikasi dua arah, hubungkan TX Arduino ke RX NodeMCU hanya melalui penyesuai level 5V ke 3,3V. Pastikan setiap board memiliki suplai daya yang stabil.
Langkah 11: Menyiapkan Aplikasi Android
Penulis menyediakan aplikasi WiFi Robot #4 serta proyek MIT App Inventor. Aplikasi mengirim permintaan ke alamat NodeMCU. Contohnya, http://192.168.4.1/?State=F untuk maju dan http://192.168.4.1/?State=S untuk berhenti. Instal aplikasi hanya dari sumber tepercaya.
Langkah 12: Menghubungkan Smartphone
Aktifkan robot, buka pengaturan WiFi pada smartphone, lalu hubungkan ke WiFi_Robot4. Konfigurasi proyek asli tidak menggunakan password. Peringatan bahwa WiFi tidak menyediakan akses internet adalah normal karena jaringan dipakai sebagai pengendali lokal.
Langkah 13: Menguji Gerakan
Uji robot dengan roda terangkat terlebih dahulu. Perintah F untuk maju, B untuk mundur, L untuk kiri, R untuk kanan, dan S untuk berhenti. Perintah G, I, H, J digunakan untuk gerakan serong. Angka 0–9 mengatur tingkat kecepatan. Jika arah terbalik, sesuaikan kabel motor atau logika program.
Langkah 14: Menguji Lampu dan Buzzer
Kirim W untuk menyalakan lampu dan w untuk mematikannya. Jika buzzer opsional telah dipasang, gunakan V dan v. Pastikan arus beban aksesori tidak melebihi kemampuan pin Arduino.
Langkah 15: Pengembangan dan Keselamatan
Tambahkan password WPA2 pada Access Point dan failsafe untuk menghentikan motor saat koneksi terputus. Gunakan charger dan proteksi baterai Li-ion yang sesuai. Dokumentasi asli memiliki materi ilustrasi tambahan, tetapi URL seluruh foto dalam HTML tersembunyi belum dapat diverifikasi sehingga tidak ditambahkan secara spekulatif.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!
