
Mengubah Mobil RC Menjadi Robot Kendali Bluetooth dengan Arduino dan Android
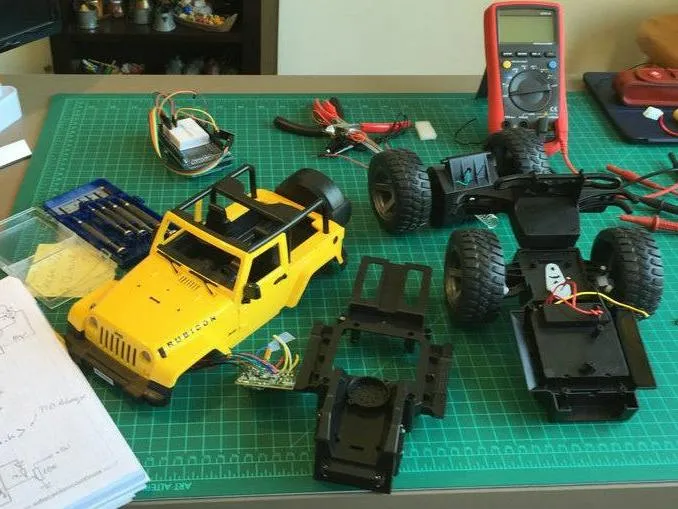
Ringkasan Proyek
Bongkar mobil RC mainan dan manfaatkan kembali dua motor serta chassis-nya untuk membuat robot yang dikendalikan melalui smartphone Android. Dengan Arduino UNO, modul Bluetooth HC-06, dan motor driver L293D, siswa belajar komunikasi serial, pengendalian motor, dan konsep robotika berbasis daur ulang perangkat.
Bahan & Komponen
Daftar perangkat keras, modul, dan tools yang dibutuhkan untuk merakit proyek ini.
Daftar Komponen dan Perangkat Keras
- 1x Mobil RC mainan lengkap dengan dua motor dan baterai isi ulang 5V (chassis donor, motor depan untuk kemudi dan motor belakang untuk penggerak)
- 1x Arduino UNO (pengendali utama)
- 1x L293D Dual H-Bridge (pengendali dua motor DC)
- 1x HC-06 Bluetooth slave (penerima perintah dari Android)
- 1x Baterai 9V (suplai terpisah untuk Arduino melalui Vin)
- 1x Buzzer (indikator suara)
- 3x LED tambahan (indikator status dan lampu simulasi)
- 1x Breadboard (perakitan sementara)
- Secukupnya kabel jumper dan kabel motor (penghubung rangkaian)
- 1x Smartphone Android (pengendali jarak dekat)
Software
- Arduino IDE (menulis dan mengunggah program)
- MIT App Inventor 2 (platform pembuatan aplikasi)
- MJRoBot BT Remote Control (aplikasi Android yang disebut penulis)
- SoftwareSerial (library bawaan Arduino untuk komunikasi serial HC-06; digunakan pada contoh edukatif)
Langkah Pembuatan
Khusus MemberPanduan perakitan tahap demi tahap dan catatan proses pengerjaan.
Proyek MJRoBot karya Marcelo Rovai mengubah mobil remote control mainan menjadi mobil robot yang dikendalikan smartphone Android melalui Bluetooth HC-06. Perangkat radio 27 MHz bawaan dilepas, sementara chassis, dua motor, dan baterai motor tetap dipakai. Materi disusun ulang untuk pembelajaran Coseru Academy.
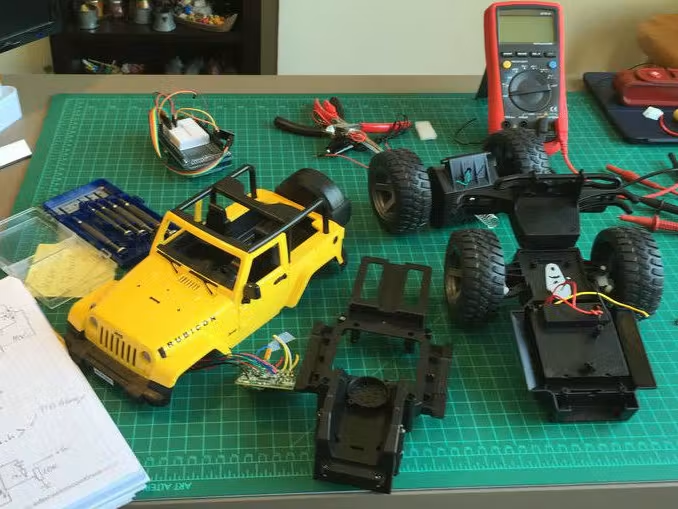
Langkah 1: Mengenal Sistem dan Menyiapkan Bahan
Siapkan mobil RC, Arduino UNO, L293D, HC-06, buzzer, tiga LED tambahan, baterai 9V, breadboard, dan kabel. Perhatikan bahwa empat LED asli di bodi mobil merupakan komponen yang berbeda dari tiga LED tambahan pada daftar bahan.
Matikan dan lepas baterai sebelum membuka mobil. Catat susunan kabel, arah putaran roda, dan lokasi modul penerima radio yang akan dilepas.
Langkah 2: Membongkar Mobil RC
Buka casing mobil secara hati-hati. Pada bagian bawah terdapat motor depan, motor belakang, baterai isi ulang sekitar 5V, dan papan elektronik bawaan; di bagian atas terdapat antena serta empat LED asli untuk lampu depan dan belakang.
Simpan motor, mekanisme kemudi, roda, chassis, dan baterai. Sistem LED asli dapat dimanfaatkan kembali, tetapi penulis tidak menggunakannya dalam tahap awal modifikasi.
Langkah 3: Memahami Mekanisme Gerak
Mobil ini tidak memakai differential steering seperti kebanyakan robot dua roda. Motor DC depan menggeser mekanisme roda depan ke kiri atau kanan, sementara motor belakang memutar roda belakang melalui rangkaian roda gigi.
Ketika motor depan tidak diberi daya, mekanisme kemudi dibiarkan bebas. Motor depan bisa mengalami arus tinggi ketika kemudi mencapai batas mekanis; jangan membiarkannya terus aktif atau melebihi rating L293D.
Langkah 4: Memeriksa Arah Motor dan Kabel
Uji masing-masing motor secara singkat memakai suplai sesuai tegangannya. Balik polaritas untuk memeriksa arah putaran, kemudian beri label pada kabel.
Pada mobil penulis, kabel motor depan berwarna kuning untuk belok kiri dan putih untuk belok kanan. Kabel motor belakang berwarna hijau untuk mundur dan biru untuk maju. Warna pada mobil lain dapat berbeda.
Langkah 5: Mengganti Elektronik dan Menyiapkan Catu Daya
Lepaskan modul penerima radio 27 MHz bawaan. Gunakan Arduino UNO sebagai pusat logika, L293D untuk motor, dan HC-06 sebagai penerima perintah Bluetooth.
Baterai asli sekitar 5V digunakan khusus untuk motor melalui L293D. Baterai 9V terpisah memasok Arduino melalui Vin, lalu HC-06 memperoleh daya dari keluaran 5V Arduino jika board breakout mendukung. Satukan GND kedua sistem untuk referensi sinyal, tetapi jangan menggabungkan sumber tegangan positif secara sembarangan.
Langkah 6: Menghubungkan L293D dan Motor
Hubungkan pin Arduino D4 dan D7 sebagai sinyal arah motor belakang, dengan D6 sebagai enable PWM. Hubungkan D2 dan D3 sebagai sinyal arah motor depan, dengan D5 sebagai enable.
L293D memerlukan tegangan logika pada VCC1 dan tegangan motor pada VCC2, serta GND bersama. Setiap motor terhubung ke sepasang output H-Bridge yang terpisah. Periksa rangkaian dan batas arus sebelum menyalakan mobil.
Langkah 7: Memasang Bluetooth, LED, dan Buzzer
Hubungkan HC-06 melalui serial UART. Pada contoh edukatif digunakan SoftwareSerial pada D10 (RX Arduino, menerima TX HC-06) dan D11 (TX Arduino, mengirim ke RX HC-06 melalui level shifting). Pin persis komunikasi pada rancangan asli perlu diperiksa di gambar skema proyek.
Sediakan LED status dan LED simulasi lampu mundur dengan resistor seri yang sesuai. Pasang buzzer yang memenuhi batas arus output Arduino. Hindari menghubungkan input RX HC-06 berlogika 3,3V langsung dengan output Arduino 5V tanpa pemeriksaan spesifikasi breakout.
Langkah 8: Memasang Aplikasi Android
Gunakan MJRoBot BT Remote Control yang dibuat penulis dengan MIT App Inventor 2. Aplikasi mendukung tombol perintah, mode pengiriman teks, serta jendela pesan yang diterima dari HC-06 untuk membantu pengujian.
Lakukan pairing smartphone Android dengan modul HC-06. PIN pairing bergantung konfigurasi modul dan dapat berbeda. Sambungkan perangkat di dalam aplikasi sebelum mengirim perintah.
Langkah 9: Memahami Perintah Kendali
Perintah p mengubah status daya logis ON/OFF, w menggerakkan mobil maju, s mundur, a belok kiri, d belok kanan, dan f berhenti. Simbol + dan - mengatur kecepatan. Tombol m disediakan untuk Manual/Automatic, tetapi belum diimplementasikan dalam contoh utama.
Kecepatan motor belakang diatur dengan PWM pada D6, sedangkan motor depan digerakkan kiri/kanan melalui L293D. Pada kode asli, perintah kemudi perlu diikuti penghentian sesuai perilaku mekaniknya.
Langkah 10: Mengunggah dan Menguji Program
Buka Arduino IDE, pilih Arduino UNO dan port yang benar, kemudian unggah program. Jalankan pengujian awal ketika roda terangkat dari lantai. Tekan tombol ON, lalu coba maju, mundur, kiri, kanan, kecepatan, dan stop.
Jika motor berputar terbalik, periksa pasangan kabel output motor. Jika HC-06 tidak merespons, cek baud rate, pairing, sambungan TX/RX, dan GND. Jangan menahan tombol belok dalam waktu lama karena motor kemudi dapat mencapai batas geraknya.
Langkah 11: Mengembangkan Robot
Setelah pengujian berhasil, coba tambahkan sensor ultrasonik untuk menghindari rintangan atau gunakan perintah m untuk membuat mode otomatis. Penggantian motor kemudi depan dengan servo juga memungkinkan kontrol sudut yang lebih presisi.
Penulis menyediakan berkas proyek lanjutan di GitHub: https://github.com/Mjrovai/MJRoBot-AutoBot.
Catatan kelengkapan media: galeri sumber menampilkan beberapa foto untuk langkah pembongkaran, mekanisme mobil, modifikasi elektronik, perakitan, aplikasi, motor driver, dan hasil akhir. URL individual foto dan diagram yang disisipkan melalui komentar HTML belum dapat diverifikasi dari akses halaman ini; karena itu hanya foto sampul dengan URL terkonfirmasi yang ditampilkan, bukan URL tebakan.
Buka Seluruh Panduan, Skema & Source Code
Dapatkan akses penuh ke langkah perakitan detail, diagram sirkuit lengkap, dan source code siap pakai. Gratis selamanya!